Scénář: Humanoidní roboti v průmyslové pekárně
Modelový scénář: tři humanoidní roboti v koncové distribuci ve středně velké evropské pekárně, od ručního třídění k stabilnímu dvousměnnému provozu.
Motion1 Inc. ·
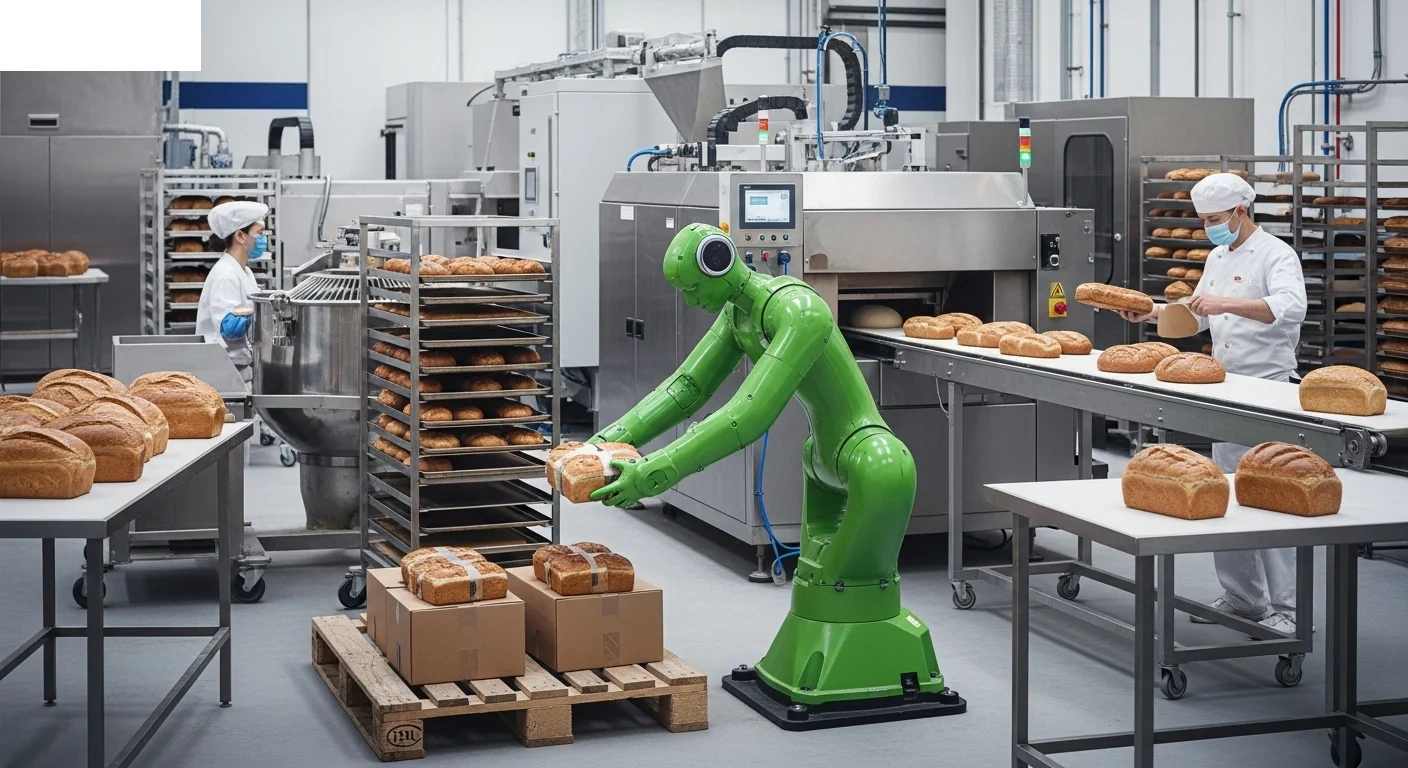
Distribuce na konci výrobní linky v průmyslové pekárně
Modelový scénář: tento článek popisuje reprezentativní nasazení, vycházející z provozních vzorců typických pro daný sektor, spíše než zprávu o konkrétní zákaznické zakázce. Uvedené údaje jsou ilustrativními odhady toho, čeho lze nasazením tohoto typu dosáhnout.
Výzva
Středně velká průmyslová pekárna v západní Evropě vyrábí balené pečivo pro regionální řetězce supermarketů. Zařízení provozuje dvě výrobní linky ve dvou směnách, šest dní v týdnu. Proces na konci linky – třídění hotových výrobků z dopravníku, jejich seskupování podle objednávek a nakládání na palety a pojízdné vozíky pro distribuci – byl zcela manuální.
Tato práce je fyzicky náročná. Pracovníci tráví osmihodinové směny zvedáním, ohýbáním a přenášením obalů s produkty o hmotnosti 5 až 15 kilogramů. Fluktuace zaměstnanců na těchto pozicích přesahovala 40 % ročně. Během sezónních špiček (svátky, propagační období) měla pekárna pravidelně potíže s obsazováním směn, což vedlo k nákladům na přesčasy a občasným zpožděním objednávek.
Pro vedoucí provozu v této pozici je cílem zřídka zaměstnávat méně lidí. Jde o pokrytí práce, pro kterou již nelze spolehlivě najít lidi.
Řešení
Pekárna nasadila tři humanoidní roboty pro zvládání pracovních postupů distribuce na konci linky. Field Deployment Engineers vyškolili roboty na úkoly pekárny a vyškolili vedoucí směn, aby s nimi spolupracovali, přičemž každý pracovní postup byl centrálně řízen prostřednictvím platformy pro správu flotily.
Mezi klíčové pracovní postupy patřily:
- Třídění objednávek. Roboti odebírají hotové obaly s produkty z dopravníku a třídí je do skladovacích prostor specifických pro objednávky na základě skenování čárových kódů.
- Nakládání palet. Roboti skládají roztříděné obaly na palety podle předdefinovaných vzorů stohování optimalizovaných pro stabilitu při přepravě.
- Nakládání vozíků. Pro menší objednávky roboti nakládají pojízdné vozíky v pořadí doručovací trasy.
Každý robot byl vyškolen na tyto pracovní postupy přímo na místě, počínaje záznamy vlastních operátorů pekárny vykonávajících danou práci, a výsledné pracovní postupy byly uloženy ve sdílené knihovně. Když byla zavedena nová produktová řada s odlišnými rozměry obalů, pracovní postup byl aktualizován jednou a rozšířen na všechny tři jednotky.
Časová osa nasazení
- Měsíc 1-2: Posouzení lokality, posouzení rizik, redesign pracovního prostoru. Kolem oblasti konce linky byly zřízeny bezpečnostní zóny se světelnými závorami a nouzovými zastávkami.
- Měsíc 3: První robot nasazen na primární výrobní lince. Pracoval po boku lidských pracovníků pouze během denních směn, s lidským dohledem.
- Měsíc 4: Nasazení druhého a třetího robota. Noční směny začaly s omezeným lidským dohledem (jeden supervizor na směnu pro oblast robotů).
- Měsíc 5-6: Plně autonomní provoz napříč oběma směnami. Lidští pracovníci přeřazeni na role kontroly kvality a koordinace expedice.
Modelované výsledky (prvních 12 měsíců)
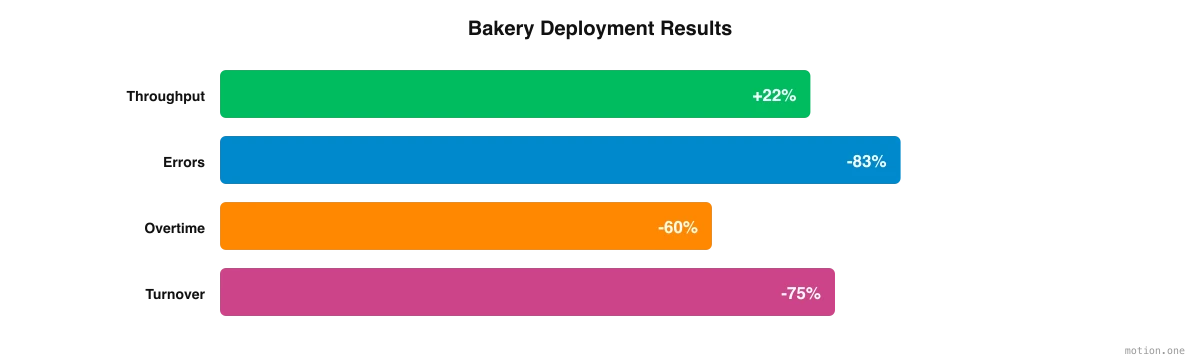
- Zvýšení propustnosti: 22% zlepšení rychlosti zpracování na konci linky, primárně díky eliminaci přestávek a mezer při střídání směn.
- Přesnost objednávek: Chyby při třídění sníženy z průměrných 1,8 % na 0,3 %, což je způsobeno konzistentním skenováním čárových kódů a logikou třídění založenou na pravidlech.
- Ušetřené pracovní hodiny: Přibližně 11 000 pracovních hodin ročně přesměrováno z manuální manipulace na role s vyšší hodnotou.
- Fluktuace zaměstnanců: Fluktuace v oblasti konce linky klesla z více než 40 % na méně než 10 % (zbývající zaměstnanci jsou v dozorčích a kvalitativních rolích).
- Snížení přesčasů: Náklady na přesčasy v sezónních špičkách sníženy zhruba o 60 %.
Klíčové poznatky
Pro výrobce zvažující nasazení humanoidních robotů nabízí zkušenost této pekárny několik praktických ponaučení:
- Začněte s rolemi, které je obtížné obsadit, nikoli s rolemi, které je snadné automatizovat. Manipulace na konci linky vykazovala roční fluktuaci přes 40 %. Obchodní případ byl primárně o spolehlivosti personálu a až sekundárně o nákladech, přesně jak to formuloval provozní ředitel.
- Investujte do softwarové vrstvy. Platforma pro správu flotily byla stejně důležitá jako hardware. Protože pracovní postupy byly uloženy ve sdílené knihovně, nová produktová řada s odlišnými rozměry obalů byla nakonfigurována jednou a rozšířena na všechny tři roboty.
- Naplánujte si 3-6 měsíční náběh. Trvalo to až do pátého měsíce, než obě směny běžely autonomně: posouzení lokality a rizik, redesign pracovního prostoru, jeden robot na denní směně, poté další dva. Rozpočítejte si čas a trpělivost odpovídajícím způsobem.
- Měřte to, co je důležité. Propustnost a ušetřené pracovní hodiny jsou důležité, ale přesnost objednávek, náklady na přesčasy a fluktuace zde měly stejnou váhu. Celková hodnota nasazení přesahovala rychlost zpracování.
- Zapojte své zaměstnance včas. Lidé, kteří manipulovali s obaly, se přesunuli do rolí kontroly kvality a koordinace expedice, spíše než aby opustili podnik. Komunikace tohoto plánu před příchodem prvního robota je to, co odděluje přijetí od odporu.
Zkušenost této pekárny ukazuje, že nasazení humanoidních robotů v distribuci na konci linky je praktické, přínosné a dosažitelné se současnou technologií. Klíčem je vnímat to jako provozní změnu spíše než nákup technologie, s realistickým náběhem, pracovními postupy uchovávanými na jednom místě a jasným plánem, kam se stávající tým přesune.