シナリオ: 産業用製パン工場におけるヒューマノイドロボット
想定シナリオ:ヨーロッパの中規模ベーカリーにおいて、手作業による仕分けから安定した2交代制運用への移行を目指し、最終工程の配送に導入された3体のヒューマノイドロボット。
Motion1 Inc. ·
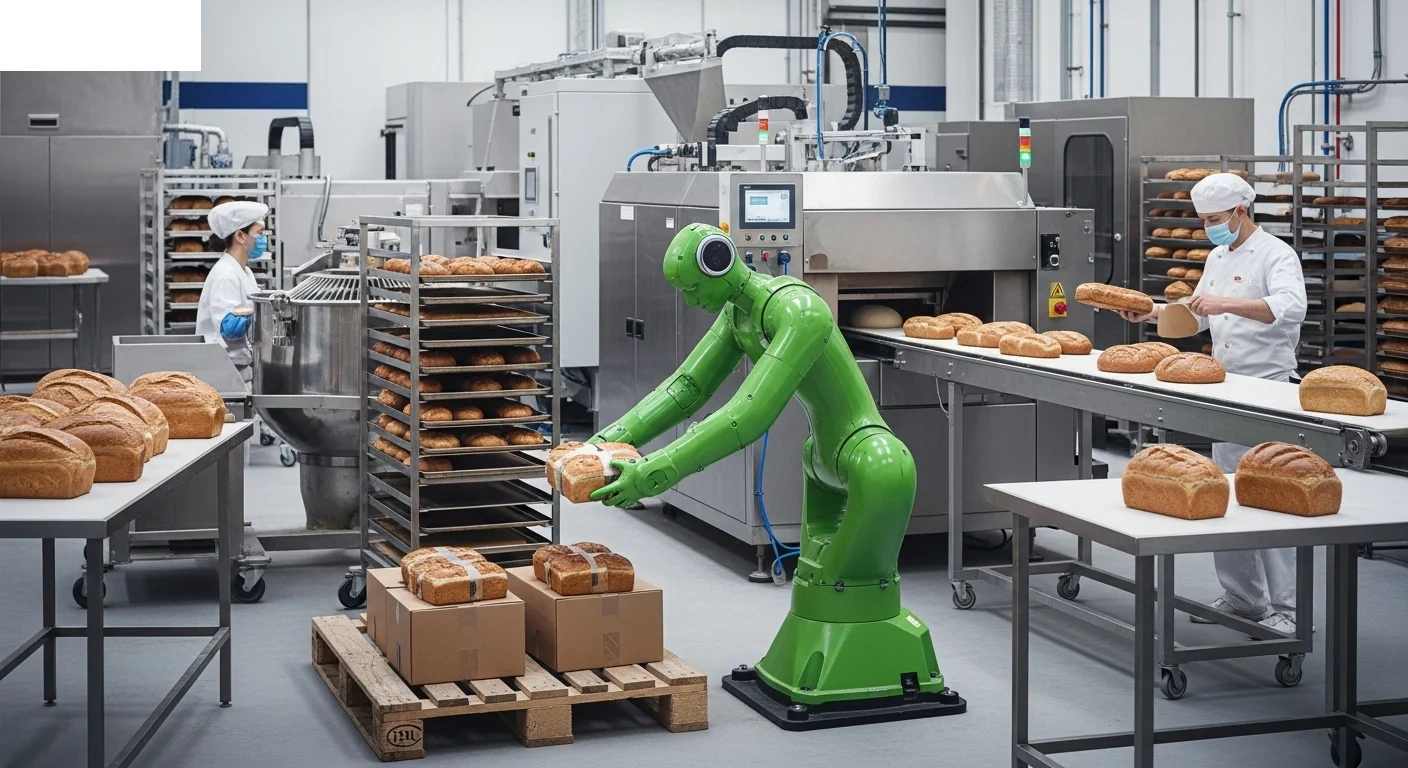
産業ベーカリーのライン末端配送
モデル化されたシナリオ:この記事は、特定の顧客エンゲージメントに関する報告ではなく、当該業界に典型的な運用パターンに基づいて構築された代表的な導入事例を説明しています。提示されている数値は、この種の導入が達成しうる成果を示す例示的な推定値です。
課題
西ヨーロッパにある中規模の産業ベーカリーは、地域のスーパーマーケットチェーン向けに包装された焼き菓子を製造しています。この施設では、週6日、2交代制で2つの生産ラインが稼働しています。コンベアから完成品を仕分けし、注文ごとにグループ化し、配送用のパレットやローリングカートに積み込むというライン末端のプロセスは、完全に手作業で行われていました。
この作業は肉体的に非常に厳しいものです。作業員は8時間のシフト中、5キログラムから15キログラムの製品ケースを持ち上げたり、かがんだり、運んだりしています。これらの職種の離職率は年間40%を超えていました。繁忙期(祝日、プロモーション期間)には、ベーカリーはシフトを埋めるのに常に苦労し、残業代の増加や時折の注文遅延につながっていました。
このような状況にあるオペレーションリーダーにとって、目標は人員を減らすことであることは稀です。むしろ、信頼できる人材が見つからなくなった作業をカバーすることなのです。
ソリューション
このベーカリーは、ライン末端の配送ワークフローを処理するために3台のヒューマノイドロボットを導入しました。Field Deployment Engineersは、ベーカリー独自のタスクについてロボットを訓練し、ラインスーパーバイザーがロボットと並行して作業できるように訓練しました。すべてのワークフローはフリート管理プラットフォームを通じて一元的に管理されています。
中核となるワークフローは以下の通りです。
- 注文仕分け。 ロボットはコンベアから完成品のケースをピックアップし、バーコードスキャンに基づいて注文ごとの一時保管エリアに仕分けします。
- パレット積載。 ロボットは、輸送安定性のために最適化された事前定義された積載パターンに従って、仕分けされたケースをパレットに積み重ねます。
- カート積載。 小規模な注文の場合、ロボットは配送ルートの順序でローリングカートに積み込みます。
各ロボットは、ベーカリーのオペレーターが作業を行う記録から始めて、これらのワークフローについて現場で訓練されました。結果として得られたワークフローは共有ライブラリに保存されました。異なるケース寸法を持つ新しい製品ラインが導入された際、ワークフローは一度更新されるだけで、3台すべてのユニットに伝播されました。
導入タイムライン
- 1-2ヶ月目: サイト評価、リスク評価、作業スペースの再設計。ライン末端エリアの周囲にライトカーテンセンサーと緊急停止ステーションを備えた安全ゾーンが確立されました。
- 3ヶ月目: 最初のロボットが主要生産ラインに導入されました。日勤のみ、人間の監視下で作業員と並行して稼働しました。
- 4ヶ月目: 2台目と3台目のロボットが導入されました。夜勤作業が開始され、人間の監視は軽減されました(ロボットエリアにつき1シフトあたり1人のスーパーバイザー)。
- 5-6ヶ月目: 両シフトでの完全自律運用。作業員は品質管理および出荷調整の役割に再配置されました。
モデル化された結果(最初の12ヶ月)
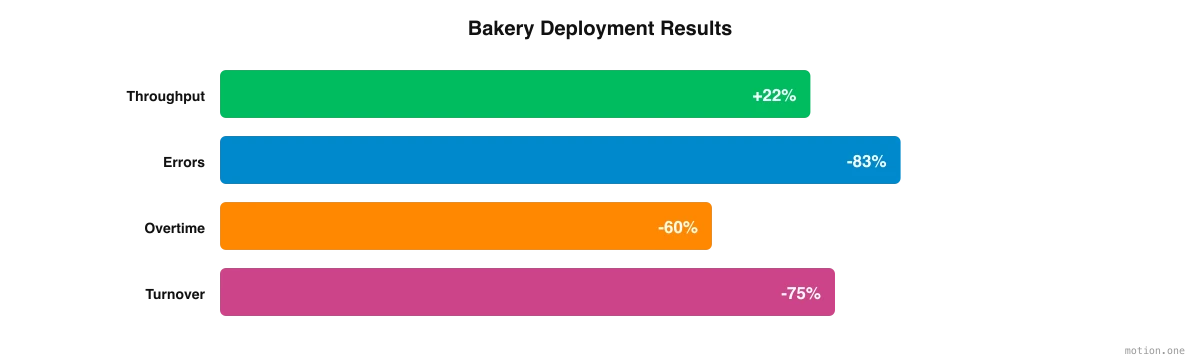
- スループットの増加: ライン末端処理速度が22%向上しました。これは主に休憩時間とシフト交代のギャップが解消されたことによるものです。
- 注文精度: 仕分けエラーが平均1.8%から0.3%に減少しました。これは一貫したバーコードスキャンとルールベースの仕分けロジックによるものです。
- 削減された労働時間: 年間約11,000労働時間が手作業からより価値の高い役割に振り向けられました。
- 従業員離職率: ライン末端エリアの離職率が40%以上から10%未満に減少しました(残りの従業員は監督および品質管理の役割に就いています)。
- 残業時間の削減: 繁忙期の残業費用が約60%削減されました。
主要な教訓
ヒューマノイドロボットの導入を検討している製造業者にとって、このベーカリーの経験はいくつかの実践的な教訓を提供します。
- 自動化しやすい役割ではなく、人材確保が難しい役割から始めましょう。 ライン末端のハンドリング作業は年間40%以上の離職率でした。事業上の根拠は、オペレーションディレクターが述べた通り、まず人員の信頼性であり、次にコストでした。
- ソフトウェア層に投資しましょう。 フリート管理プラットフォームはハードウェアと同じくらい重要でした。ワークフローが共有ライブラリに存在したため、異なるケース寸法を持つ新しい製品ラインは一度設定されるだけで、3台すべてのロボットに伝播されました。
- 3〜6ヶ月の立ち上げ期間を計画しましょう。 両シフトが自律的に稼働するまでには5ヶ月かかりました。サイトおよびリスク評価、作業スペースの再設計、日勤での1台のロボット導入、そして残りの2台です。それに応じて時間と忍耐を予算に組み込みましょう。
- 重要なものを測定しましょう。 スループットと削減された労働時間は重要ですが、ここでは注文精度、残業費用、離職率も同様に重要でした。導入の真の価値は、処理速度をはるかに超えていました。
- 早期に従業員を巻き込みましょう。 ケースを扱っていた人々は、事業から離れるのではなく、品質管理や出荷調整の役割に移行しました。最初のロボットが到着する前にその計画を伝えることが、受け入れと抵抗を分けるものです。
このベーカリーの経験は、ライン末端配送におけるヒューマノイドロボットの導入が、現在の技術で実用的、有益、かつ達成可能であることを示しています。重要なのは、これを技術購入としてではなく、運用上の変更として捉え、現実的な立ち上げ期間、一元化されたワークフロー、そして既存チームの最終的な配置に関する明確な計画を持つことです。