Sikkerhet for humanoide roboter og EU-samsvar: En praktisk veiledning
Utplassering av humanoide roboter i europeisk produksjon krever at man oppfyller strenge sikkerhets- og forskriftsstandarder. Her er hva du trenger å vite.
Motion1 Inc. ·
Utplassering av humanoide roboter i et produksjonsanlegg er ikke lenger et futuristisk konsept. Det skjer nå, på tvers av europeiske fabrikker, varehus og produksjonslinjer. Men med utplassering følger et kritisk spørsmål som enhver produsent må svare på før en eneste robot begynner å operere: er denne utplasseringen sikker og i samsvar med regelverket?
Den europeiske union har noen av verdens mest omfattende regelverk når det gjelder industrimaskiner, kunstig intelligens og arbeidsplassikkerhet. For produsenter som utplasserer humanoide roboter, er disse forskriftene ikke valgfrie hensyn – de er juridiske krav med reelle konsekvenser for manglende etterlevelse.
Denne guiden går gjennom regelverkslandskapet, forklarer de sentrale standardene og direktivene som gjelder, og gir en praktisk sjekkliste for å oppnå og opprettholde etterlevelse.
Regelverkslandskapet for humanoide roboter
Humanoide roboter inntar en uvanlig posisjon i regelverket. De er ikke tradisjonelle industriroboter boltet til gulvet bak sikkerhetsbur. De er mobile, autonome og designet for å jobbe sammen med mennesker. Dette betyr at de faller inn under flere overlappende reguleringskategorier.
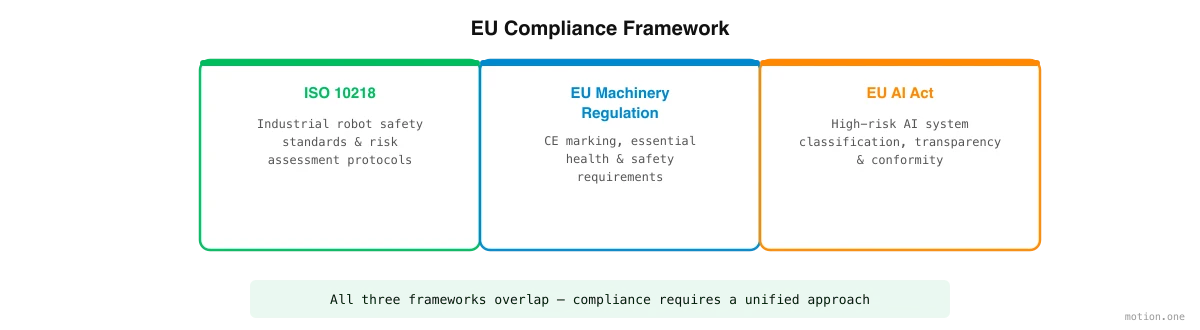
På et overordnet nivå er tre regelverk mest relevante:
- Sikkerhetsstandarder for industrimaskiner (ISO 10218, ISO 15066)
- EU maskinforordningen 2023/1230 (erstatter det eldre maskindirektivet 2006/42/EC)
- EU AI-loven (forordning 2024/1689)
Hver av disse rammeverkene adresserer ulike aspekter ved utplassering av humanoide roboter. Sammen definerer de sikkerhets-, dokumentasjons- og driftskravene som produsenter må oppfylle.
Det er verdt å merke seg at regelverkslandskapet fortsatt er i utvikling. Humanoide roboter utfordrer eksisterende kategorier, og regulatorer jobber aktivt med veiledning spesifikt for humanoide og kollaborative robotsystemer. Produsenter bør behandle etterlevelse som en kontinuerlig prosess, ikke en engangs sertifiseringsøvelse.
ISO 10218 og sikkerhet for industriroboter
ISO 10218 er den grunnleggende internasjonale standarden for sikkerhet for industriroboter. Den kommer i to deler:
- ISO 10218-1 dekker sikkerhetskravene for selve roboten – dens design, konstruksjon og innebygde beskyttelsestiltak.
- ISO 10218-2 dekker sikkerheten til robotsystemer og deres integrasjon i produksjonsmiljøer – inkludert celleoppsett, sikring og risikovurdering.
For humanoide roboter er ISO 10218 relevant, men ikke alltid tilstrekkelig alene. Standarden ble opprinnelig designet for tradisjonelle industriroboter som opererer i bur-miljøer. Humanoide roboter som jobber sammen med menneskelige operatører faller inn i kategorien kollaborative roboter (cobots), som i tillegg er styrt av ISO/TS 15066.
ISO/TS 15066 definerer fire kollaborative driftsmoduser:
- Sikkerhetsvurdert overvåket stopp. Roboten stopper når et menneske kommer inn i det delte arbeidsområdet.
- Håndstyring. Et menneske styrer fysisk roboten gjennom bevegelser.
- Hastighets- og avstandsovervåking. Roboten senker farten eller stopper basert på nærheten til mennesker.
- Kraft- og kraftbegrensning. Roboten er designet slik at enhver kontakt med et menneske holder seg under smerte- og skadeterskler.
De fleste utplasseringer av humanoide roboter i produksjon er avhengige av en kombinasjon av hastighets- og avstandsovervåking og kraft- og kraftbegrensning. Den spesifikke tilnærmingen avhenger av oppgavene som utføres, robotens nyttelastkapasitet og arbeidsområdets layout.
Produsenter bør samarbeide med sin robotleverandør og en kvalifisert sikkerhetsintegrator for å bestemme hvilke kollaborative moduser som gjelder for deres utplassering og for å validere etterlevelse gjennom testing.
EU maskinforordningen 2023/1230
EU maskinforordningen (2023/1230) er etterfølgeren til det langvarige maskindirektivet (2006/42/EC). Den trådte i kraft i 2023 og blir fullt ut anvendelig i januar 2027, med en overgangsperiode der produsenter kan overholde enten det gamle direktivet eller den nye forordningen.
Den nye forordningen introduserer flere endringer som er direkte relevante for utplassering av humanoide roboter:
Digital dokumentasjon. Forordningen tillater at teknisk dokumentasjon og instruksjoner kan leveres i digitalt format, noe som reduserer byrden av papirbaserte etterlevelsesdokumenter. For robotflåter som administreres gjennom programvareplattformer, stemmer dette godt overens med sentraliserte dokumentasjonstilnærminger.
Krav til cybersikkerhet. For første gang adresserer maskinforordningen eksplisitt cybersikkerhet. Humanoide roboter koblet til nettverk – som i hovedsak er alle av dem – må beskyttes mot uautorisert tilgang, tukling og datakorrupsjon. Dette inkluderer sikre programvareoppdateringsmekanismer, tilgangskontroller og nettverkssikkerhetstiltak.
Vesentlig modifikasjon. Forordningen klargjør når modifikasjoner av eksisterende maskiner utløser en ny samsvarsvurdering. For humanoide roboter som mottar hyppige programvareoppdateringer (nye arbeidsflyter, oppdaterte AI-modeller, endrede sikkerhetsparametere), er det avgjørende å forstå når en oppdatering utgjør en "vesentlig modifikasjon". Ikke alle programvareoppdateringer utløser en ny vurdering, men endringer som påvirker robotens sikkerhetsfunksjoner eller tiltenkt bruk, gjør det sannsynligvis.
Selvlærende systemer. Forordningen anerkjenner at noen maskiner inkluderer AI- og maskinlæringsevner. For disse systemene må produsenter sikre at maskinen forblir sikker gjennom hele læringsprosessen – ikke bare ved første utplassering. Dette har direkte implikasjoner for humanoide roboter som tilpasser sin atferd basert på operasjonell erfaring.
For å overholde EU maskinforordningen må produsenter som utplasserer humanoide roboter:
- Utføre en grundig risikovurdering som dekker alle forutsigbare farer
- Anvende essensielle helse- og sikkerhetskrav (EHSR) som definert i vedlegg III
- Utarbeide teknisk dokumentasjon (som nå kan være digital)
- Utstede en EU-samsvarserklæring
- Påføre CE-merking
Robotens OEM er vanligvis ansvarlig for CE-merking av selve roboten. Men produsenten som utplasserer roboten er ansvarlig for å sikre at det totale systemet – robot, arbeidsområde, integrasjon og driftsprosedyrer – er sikkert og i samsvar med regelverket.
Implikasjoner av EU AI-loven
EU AI-loven (forordning 2024/1689) er verdens første omfattende regulering av kunstig intelligens. Den trådte i kraft i august 2024, med ulike bestemmelser som blir anvendelige på en forskjøvet tidslinje frem til 2027.
For humanoide roboter er AI-loven relevant fordi disse robotene styres av AI-systemer – fra persepsjon og navigasjon til oppgaveplanlegging og menneskelig interaksjon. AI-loven klassifiserer AI-systemer i risikokategorier, og klassifiseringen bestemmer de regulatoriske kravene.
Høyrisiko AI-systemer. AI-systemer som brukes som sikkerhetskomponenter i produkter som selv er underlagt tredjeparts samsvarsvurdering (som maskiner under maskinforordningen), klassifiseres som høyrisiko. Dette betyr at AI-systemene som styrer humanoide roboter i produksjonsmiljøer, svært sannsynlig vil bli klassifisert som høyrisiko under AI-loven.
Høyrisiko AI-systemer må oppfylle krav som:
- Risikostyring. En kontinuerlig risikostyringsprosess gjennom hele AI-systemets livssyklus.
- Datastyring. Trenings-, validerings- og testdatasett må oppfylle kvalitetskriterier.
- Teknisk dokumentasjon. Detaljert dokumentasjon av AI-systemets design, utvikling og tiltenkte formål.
- Journalføring. Automatisk logging av hendelser under drift for å muliggjøre sporbarhet.
- Åpenhet. Tydelig informasjon til utplasserere om AI-systemets evner, begrensninger og tiltenkte bruk.
- Menneskelig tilsyn. AI-systemet må være designet for å tillate effektivt menneskelig tilsyn, inkludert evnen til å intervenere og overstyre.
- Nøyaktighet, robusthet og cybersikkerhet. AI-systemet må oppnå passende nivåer av nøyaktighet og være motstandsdyktig mot feil, mangler og fiendtlige angrep.
For produsenter som utplasserer humanoide roboter, er den praktiske implikasjonen at de trenger innsyn i AI-systemene som kjører på robotene deres. Dette betyr å samarbeide med robotleverandøren og programvareleverandøren for å sikre at nødvendig dokumentasjon, loggføring og tilsynsmekanismer er på plass.
Risikovurdering per utplassering
En av de viktigste etterlevelsesaktivitetene er den utplasseringsspesifikke risikovurderingen. Dette går utover den generelle risikovurderingen utført av robotens OEM. Den evaluerer de spesifikke farene som er til stede i anlegget ditt, med dine arbeidere, som utfører dine oppgaver.
En grundig utplasseringsspesifikk risikovurdering bør dekke:
Fysiske farer. Hva er de potensielle kontaktsituasjonene mellom roboten og menneskelige arbeidere? Hvilke krefter og hastigheter er involvert? Er det klempunkter, knusesoner eller områder der en arbeider kan bli fanget?
Miljøfarer. Hva er gulvforholdene? Er det hellinger, hindringer eller våte overflater? Hva er belysningen? Er det ekstreme temperaturer som kan påvirke robotens ytelse?
Oppgavespesifikke farer. Hvilke objekter håndterer roboten? Er de skarpe, varme, tunge eller skjøre? Hva skjer hvis roboten mister et objekt? Hva er konsekvensene av en oppgave utført feil?
Interaksjonsfarer. Hvordan interagerer menneskelige arbeidere med roboten? Er det delte gangveier? Delte arbeidsstasjoner? Overleveringspunkter der et menneske mottar et objekt fra roboten?
Cybersikkerhetsfarer. Hva skjer hvis robotens nettverkstilkobling blir forstyrret? Hva om en uautorisert bruker får tilgang til flåtestyringssystemet? Hva om en programvareoppdatering introduserer en feil i sikkerhetskritisk atferd?
Risikovurderingen bør resultere i en dokumentert liste over farer, risikovurderinger og avbøtende tiltak. Den bør gjennomgås når utplasseringen endres – nye oppgaver, nye arbeidsområdelayouter, nye robotmodeller eller betydelige programvareoppdateringer.
Sikkerhet-fra-design i robotutplasseringsplattformer
Programvareplattformen som brukes til å bygge arbeidsflyter og administrere humanoide roboter, spiller en kritisk rolle for sikkerheten. En godt designet plattform bygger inn sikkerhet på arkitekturnivå, i stedet for å behandle det som et tillegg.
Viktige sikkerhet-fra-design-prinsipper for disse plattformene inkluderer:
Atferdsgrenser. Plattformen bør håndheve harde grenser for robotens atferd – maksimale hastigheter, kraftgrenser, tillatte arbeidssoner – som ikke kan overstyres av oppgaveinstruksjoner eller AI-læring. Disse grensene bør være konfigurerbare per utplassering og per robotmodell.
Validering før utførelse. Når en ny arbeidsflyt bygges eller plattformen genererer oppgaveinstruksjoner, bør den validere disse instruksjonene mot sikkerhetsregler før de sendes til roboten. Oppgaver som bryter sikkerhetsbegrensninger, bør avvises med en klar forklaring.
Revisjonsspor. Hver instruksjon som sendes til hver robot, bør loggføres, sammen med kilden til instruksjonen (menneskelig operatør, arbeidsflytbygger, automatisert tidsplan) og resultatet. Dette skaper sporbarheten som kreves av både maskinforordningen og AI-loven.
Gradvis nedgradering. Når en robot møter en uventet situasjon, bør plattformen standardisere til sikker atferd – stoppe, trekke seg tilbake til en sikker posisjon eller be om menneskelig inngripen. Systemet skal aldri "gjette" seg gjennom et tvetydig sikkerhetsscenario.
Rollebasert tilgangskontroll. Ikke alle brukere skal kunne endre sikkerhetsparametere. Plattformen bør håndheve rollebaserte tilgangskontroller som skiller operative oppgaver (tildeling av arbeidsflyter, planlegging) fra sikkerhetskonfigurasjon (hastighetsgrenser, kraftterskler, sonegrenser).
Praktisk sjekkliste for etterlevelse
For produsenter som forbereder seg på å utplassere humanoide roboter i et europeisk produksjonsmiljø, er her en praktisk sjekkliste:
Før anskaffelse:
- [ ] Bekreft at roboten har CE-merking under gjeldende direktiv eller forordning
- [ ] Be om EU-samsvarserklæringen og teknisk dokumentasjon fra OEM
- [ ] Verifiser hvilke kollaborative driftsmoduser roboten støtter (ISO/TS 15066)
- [ ] Forstå AI-systemene som brukes og deres risikoklassifisering under EU AI-loven
- [ ] Evaluer flåtestyringsplattformens sikkerhetsfunksjoner (atferdsgrenser, revisjonsspor, tilgangskontroller)
Før utplassering:
- [ ] Utfør en utplasseringsspesifikk risikovurdering som dekker fysiske, miljømessige, oppgavespesifikke, interaksjons- og cybersikkerhetsfarer
- [ ] Design arbeidsområdets layout med sikkerhetssoner, nødstopp og tydelig skilting
- [ ] Konfigurer robotens atferdsgrenser (hastighet, kraft, arbeidssoner) passende for utplasseringen
- [ ] Etabler opplæringsprogrammer for operatører som dekker normal drift, nødprosedyrer og sikkerhetsprotokoller
- [ ] Sett opp overvåkings- og loggingssystemer for regulatorisk sporbarhet
Under drift:
- [ ] Overvåk robotatferd og flåteytelse kontinuerlig
- [ ] Gjennomgå og oppdater risikovurderingen når oppgaver, layouter eller programvare endres
- [ ] Vedlikehold hendelseslogger og nestenulykkesregistre
- [ ] Sørg for at programvareoppdateringer evalueres for sikkerhetspåvirkning før utplassering
- [ ] Utfør periodiske sikkerhetsrevisjoner med kvalifisert personell
Løpende:
- [ ] Følg med på regulatoriske utviklinger – bestemmelsene i EU AI-loven fases fortsatt inn
- [ ] Engasjer deg i bransjens arbeidsgrupper for sikkerhetsstandarder for humanoide roboter
- [ ] Gjennomgå OEM-sikkerhetsråd og anvend oppdateringer raskt
- [ ] Dokumenter alle etterlevelsesaktiviteter for potensiell regulatorisk inspeksjon
Trygg fremdrift
De regulatoriske kravene for utplassering av humanoide roboter i Europa er krevende, men de er ikke uoverkommelige. De gjenspeiler en legitim bekymring for arbeidstakersikkerhet og offentlig tillit til AI-drevne systemer.
Produsenter som nærmer seg etterlevelse proaktivt – ved å bygge det inn i sin utplasseringsplanlegging fra dag én – vil oppdage at prosessen faktisk forbedrer driften deres. En grundig risikovurdering identifiserer reelle farer. Riktig dokumentasjon skaper institusjonell kunnskap. Revisjonsspor muliggjør kontinuerlig forbedring.
Produsentene som sliter med etterlevelse er typisk de som behandler det som en ettertanke – utplasserer først og prøver å ettermontere sikkerhetstiltak senere. Denne tilnærmingen er dyrere, mer forstyrrende og mer sannsynlig å resultere i mangler.
Poenget er: utplassering av humanoide roboter i Europa er absolutt oppnåelig innenfor det nåværende regelverket. Det krever ganske enkelt planlegging, de rette partnerne og en forpliktelse til sikkerhet som et grunnleggende prinsipp snarere enn en forpliktelse.