Humanoidirobottien turvallisuus ja EU-vaatimustenmukaisuus: Käytännön opas
Humanoidirobottien käyttöönotto Euroopan teollisuudessa edellyttää tiukkojen turvallisuus- ja säädösstandardien täyttämistä. Tässä on, mitä sinun tulee tietää.
Motion1 Inc. ·
Humanoidirobottien käyttöönotto tuotantolaitoksessa ei ole enää futuristinen konsepti. Se tapahtuu nyt eurooppalaisissa tehtaissa, varastoissa ja tuotantolinjoilla. Mutta käyttöönoton myötä nousee esiin kriittinen kysymys, johon jokaisen valmistajan on vastattava ennen kuin yksikään robotti aloittaa toimintansa: onko tämä käyttöönotto turvallinen ja vaatimusten mukainen?
Euroopan unionilla on maailman kattavimmat sääntelykehykset teollisuuskoneiden, tekoälyn ja työturvallisuuden osalta. Humanoidirobotteja käyttöönottoja tekeville valmistajille nämä säännökset eivät ole valinnaisia harkintakohteita – ne ovat lakisääteisiä vaatimuksia, joilla on todellisia seurauksia noudattamatta jättämisestä.
Tämä opas käy läpi sääntelymaiseman, selittää sovellettavat keskeiset standardit ja direktiivit sekä tarjoaa käytännöllisen tarkistuslistan vaatimustenmukaisuuden saavuttamiseksi ja ylläpitämiseksi.
Humanoidirobottien sääntelymaisema
Humanoidirobotit ovat epätavallisessa asemassa sääntelykehyksessä. Ne eivät ole perinteisiä teollisuusrobotteja, jotka on pultattu lattiaan turvahäkkien taakse. Ne ovat liikkuvia, autonomisia ja suunniteltu työskentelemään ihmisten rinnalla. Tämä tarkoittaa, että ne kuuluvat useisiin päällekkäisiin sääntelyluokkiin.
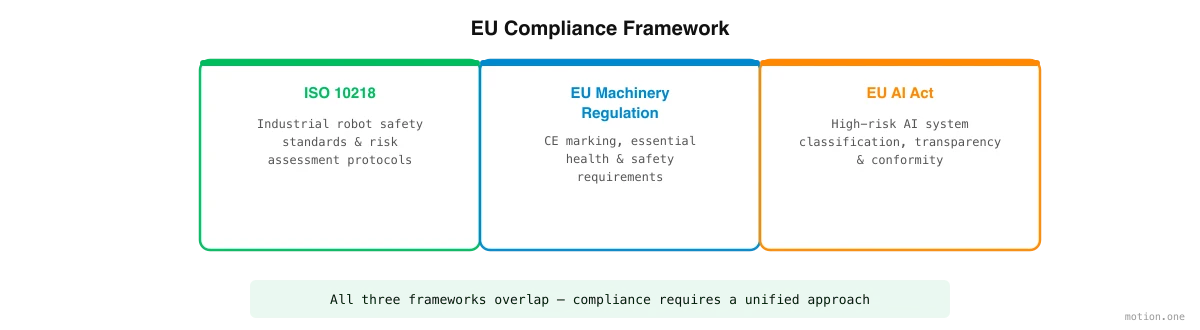
Korkealla tasolla kolme sääntelykehystä ovat kaikkein merkityksellisimpiä:
- Teollisuuskoneiden turvallisuusstandardit (ISO 10218, ISO 15066)
- EU:n konelainsäädäntö 2023/1230 (korvaa vanhemman konedirektiivin 2006/42/EY)
- EU:n tekoälyasetus (asetus 2024/1689)
Jokainen näistä kehyksistä käsittelee humanoidirobottien käyttöönoton eri näkökohtia. Yhdessä ne määrittelevät turvallisuus-, dokumentointi- ja toiminnalliset vaatimukset, jotka valmistajien on täytettävä.
On syytä huomata, että sääntelymaisema kehittyy edelleen. Humanoidirobotit haastavat olemassa olevia luokkia, ja sääntelyviranomaiset työskentelevät aktiivisesti humanoidi- ja yhteistyörobottijärjestelmiä koskevan ohjeistuksen parissa. Valmistajien tulisi käsitellä vaatimustenmukaisuutta jatkuvana prosessina, ei kertaluonteisena sertifiointiharjoituksena.
ISO 10218 ja teollisuusrobottien turvallisuus
ISO 10218 on teollisuusrobottien turvallisuuden perustavanlaatuinen kansainvälinen standardi. Se koostuu kahdesta osasta:
- ISO 10218-1 kattaa itse robotin turvallisuusvaatimukset – sen suunnittelun, rakenteen ja sisäänrakennetut suojatoimenpiteet.
- ISO 10218-2 kattaa robottijärjestelmien ja niiden integroinnin tuotantoympäristöihin turvallisuuden – mukaan lukien solun asettelun, suojauksen ja riskinarvioinnin.
Humanoidirobottien osalta ISO 10218 on relevantti, mutta ei aina riittävä yksinään. Standardi suunniteltiin alun perin perinteisille teollisuusroboteille, jotka toimivat häkkimäisissä ympäristöissä. Humanoidirobotit, jotka työskentelevät ihmisoperaattoreiden rinnalla, kuuluvat yhteistyörobottien (cobots) luokkaan, joita säätelee lisäksi ISO/TS 15066.
ISO/TS 15066 määrittelee neljä yhteistyötilaa:
- Turvallisuusluokiteltu valvottu pysäytys. Robotti pysähtyy, kun ihminen astuu jaettuun työtilaan.
- Käsiohjaus. Ihminen ohjaa fyysisesti robottia liikkeiden läpi.
- Nopeuden ja etäisyyden valvonta. Robotti hidastaa tai pysähtyy ihmisten läheisyyden perusteella.
- Tehon ja voiman rajoitus. Robotti on suunniteltu siten, että kaikki kosketukset ihmisen kanssa pysyvät kivun ja vammojen kynnysten alapuolella.
Useimmat humanoidirobottien käyttöönotot valmistuksessa perustuvat nopeuden ja etäisyyden valvonnan sekä tehon ja voiman rajoituksen yhdistelmään. Erityinen lähestymistapa riippuu suoritettavista tehtävistä, robotin hyötykuormakapasiteetista ja työtilan asettelusta.
Valmistajien tulisi työskennellä robottitoimittajansa ja pätevän turvallisuusintegraattorin kanssa määrittääkseen, mitkä yhteistyötilat soveltuvat heidän käyttöönottoonsa, ja validoimaan vaatimustenmukaisuus testauksen avulla.
EU:n konelainsäädäntö 2023/1230
EU:n konelainsäädäntö (2023/1230) on pitkäaikaisen konedirektiivin (2006/42/EY) seuraaja. Se tuli voimaan vuonna 2023 ja tulee täysin sovellettavaksi tammikuussa 2027, siirtymäkaudella, jonka aikana valmistajat voivat noudattaa joko vanhaa direktiiviä tai uutta asetusta.
Uusi asetus tuo mukanaan useita muutoksia, jotka ovat suoraan merkityksellisiä humanoidirobottien käyttöönotoille:
Digitaalinen dokumentaatio. Asetus sallii teknisen dokumentaation ja ohjeiden toimittamisen digitaalisessa muodossa, mikä vähentää paperipohjaisten vaatimustenmukaisuustietojen taakkaa. Ohjelmistoalustojen kautta hallittaville robottilaivastoille tämä sopii hyvin yhteen keskitettyjen dokumentointimenetelmien kanssa.
Kyberturvallisuusvaatimukset. Ensimmäistä kertaa konelainsäädäntö käsittelee nimenomaisesti kyberturvallisuutta. Verkkoihin kytketyt humanoidirobotit – eli käytännössä kaikki niistä – on suojattava luvattomalta pääsyltä, peukaloinnilta ja tietojen korruptiolta. Tämä sisältää turvalliset ohjelmistopäivitysmekanismit, pääsynvalvonnan ja verkon turvatoimet.
Merkittävä muutos. Asetus selventää, milloin olemassa oleviin koneisiin tehdyt muutokset laukaisevat uuden vaatimustenmukaisuuden arvioinnin. Humanoidiroboteille, jotka saavat usein ohjelmistopäivityksiä (uusia työnkulkuja, päivitettyjä AI-malleja, muuttuneita turvallisuusparametreja), on kriittistä ymmärtää, milloin päivitys muodostaa "merkittävän muutoksen". Kaikki ohjelmistopäivitykset eivät laukaise uutta arviointia, mutta muutokset, jotka vaikuttavat robotin turvallisuustoimintoihin tai aiottuun käyttöön, todennäköisesti tekevät niin.
Itseoppivat järjestelmät. Asetus tunnustaa, että jotkin koneet sisältävät tekoäly- ja koneoppimisominaisuuksia. Näiden järjestelmien osalta valmistajien on varmistettava, että kone pysyy turvallisena koko oppimisprosessinsa ajan – ei vain alkuperäisessä käyttöönotossa. Tällä on suoria vaikutuksia humanoidirobotteihin, jotka mukauttavat käyttäytymistään operatiivisen kokemuksen perusteella.
EU:n konelainsäädännön noudattamiseksi humanoidirobotteja käyttöönottoja tekevien valmistajien on:
- Suoritettava perusteellinen riskinarviointi, joka kattaa kaikki ennakoitavissa olevat vaarat
- Sovellettava liitteessä III määriteltyjä olennaisia terveys- ja turvallisuusvaatimuksia (EHSR)
- Valmisteltava tekninen dokumentaatio (joka voi nyt olla digitaalinen)
- Annettava EU-vaatimustenmukaisuusvakuutus
- Kiinnitettävä CE-merkintä
Robotin OEM on tyypillisesti vastuussa itse robotin CE-merkinnästä. Mutta robotin käyttöönottoa tekevä valmistaja on vastuussa siitä, että koko järjestelmä – robotti, työtila, integrointi ja toimintamenettelyt – on turvallinen ja vaatimusten mukainen.
EU:n tekoälyasetuksen vaikutukset
EU:n tekoälyasetus (asetus 2024/1689) on maailman ensimmäinen kattava tekoälyn sääntely. Se tuli voimaan elokuussa 2024, ja eri säännökset tulevat sovellettaviksi porrastetusti vuoteen 2027 mennessä.
Humanoidirobottien osalta tekoälyasetus on relevantti, koska näitä robotteja ohjaavat tekoälyjärjestelmät – havainnoinnista ja navigoinnista tehtävien suunnitteluun ja ihmisen vuorovaikutukseen. Tekoälyasetus luokittelee tekoälyjärjestelmät riskiluokkiin, ja luokitus määrittää sääntelyvaatimukset.
Korkean riskin tekoälyjärjestelmät. Tekoälyjärjestelmät, joita käytetään tuotteiden turvallisuuskomponentteina ja jotka itse ovat kolmannen osapuolen vaatimustenmukaisuuden arvioinnin kohteena (kuten koneet konelainsäädännön mukaisesti), luokitellaan korkean riskin järjestelmiksi. Tämä tarkoittaa, että humanoidirobotteja valmistusympäristöissä ohjaavat tekoälyjärjestelmät luokitellaan erittäin todennäköisesti korkean riskin järjestelmiksi tekoälyasetuksen mukaisesti.
Korkean riskin tekoälyjärjestelmien on täytettävä vaatimukset, jotka sisältävät:
- Riskienhallinta. Jatkuva riskienhallintaprosessi tekoälyjärjestelmän koko elinkaaren ajan.
- Tiedonhallinta. Harjoitus-, validointi- ja testausaineistojen on täytettävä laatukriteerit.
- Tekninen dokumentaatio. Yksityiskohtainen dokumentaatio tekoälyjärjestelmän suunnittelusta, kehityksestä ja aiotusta tarkoituksesta.
- Tietojen tallennus. Tapahtumien automaattinen kirjaaminen toiminnan aikana jäljitettävyyden mahdollistamiseksi.
- Läpinäkyvyys. Selkeä tieto käyttäjille tekoälyjärjestelmän ominaisuuksista, rajoituksista ja aiotusta käytöstä.
- Ihmisen valvonta. Tekoälyjärjestelmä on suunniteltava siten, että se mahdollistaa tehokkaan ihmisen valvonnan, mukaan lukien kyvyn puuttua asiaan ja ohittaa.
- Tarkkuus, vankkuus ja kyberturvallisuus. Tekoälyjärjestelmän on saavutettava asianmukainen tarkkuustaso ja oltava kestävä virheille, vioille ja haitallisille hyökkäyksille.
Humanoidirobotteja käyttöönottoja tekeville valmistajille käytännön seuraus on, että he tarvitsevat näkyvyyttä roboteissaan toimiviin tekoälyjärjestelmiin. Tämä tarkoittaa yhteistyötä robottitoimittajansa ja ohjelmistotoimittajansa kanssa varmistaakseen, että tarvittava dokumentaatio, kirjaaminen ja valvontamekanismit ovat käytössä.
Riskienarviointi käyttöönoton mukaan
Yksi tärkeimmistä vaatimustenmukaisuustoimista on käyttöönoton mukainen riskinarviointi. Tämä menee pidemmälle kuin robotin OEM:n suorittama yleinen riskinarviointi. Se arvioi laitoksessasi, työntekijöidesi kanssa ja tehtäviesi suorittamisessa esiintyvät erityiset vaarat.
Perusteellisen käyttöönoton mukaisen riskinarvioinnin tulisi kattaa:
Fyysiset vaarat. Mitkä ovat mahdolliset kontaktiskenaariot robotin ja ihmistyöntekijöiden välillä? Mitä voimia ja nopeuksia on mukana? Onko puristuskohtia, murskausalueita tai alueita, joihin työntekijä voisi jäädä loukkuun?
Ympäristövaarat. Mitkä ovat lattiaolosuhteet? Onko kaltevuuksia, esteitä tai märkiä pintoja? Mikä on valaistus? Onko äärimmäisiä lämpötiloja, jotka voisivat vaikuttaa robotin suorituskykyyn?
Tehtäväkohtaiset vaarat. Mitä esineitä robotti käsittelee? Ovatko ne teräviä, kuumia, raskaita tai hauraita? Mitä tapahtuu, jos robotti pudottaa esineen? Mitkä ovat virheellisesti suoritetun tehtävän seuraukset?
Vuorovaikutusvaarat. Miten ihmistyöntekijät ovat vuorovaikutuksessa robotin kanssa? Onko jaettuja kulkureittejä? Jaettuja työpisteitä? Luovutuskohtia, joissa ihminen vastaanottaa esineen robotilta?
Kyberturvallisuusvaarat. Mitä tapahtuu, jos robotin verkkoyhteys katkeaa? Mitä jos luvaton käyttäjä pääsee käsiksi laivastonhallintajärjestelmään? Mitä jos ohjelmistopäivitys tuo virheen turvallisuuskriittiseen käyttäytymiseen?
Riskienarvioinnin tulisi johtaa dokumentoituun luetteloon vaaroista, riskiluokituksista ja lieventämistoimenpiteistä. Sitä tulisi tarkistaa aina, kun käyttöönotto muuttuu – uudet tehtävät, uudet työtilan asettelut, uudet robottimallit tai merkittävät ohjelmistopäivitykset.
Turvallisuus suunnittelussa robottien käyttöönottoalustoilla
Ohjelmistoalustalla, jota käytetään työnkulkujen rakentamiseen ja humanoidirobottien hallintaan, on kriittinen rooli turvallisuudessa. Hyvin suunniteltu alusta upottaa turvallisuuden arkkitehtoniseen tasoon sen sijaan, että sitä käsiteltäisiin lisäosana.
Näiden alustojen keskeisiä turvallisuus suunnittelussa -periaatteita ovat:
Käyttäytymisrajat. Alustan tulisi asettaa tiukat rajat robotin käyttäytymiselle – maksiminopeudet, voimarajat, sallitut työskentelyalueet – joita tehtäväohjeet tai tekoälyoppiminen eivät voi ohittaa. Nämä rajat tulisi voida määrittää käyttöönoton ja robottimallin mukaan.
Validointi ennen suoritusta. Kun uusi työnkulku rakennetaan tai alusta luo tehtäväohjeita, sen tulisi validoida nämä ohjeet turvallisuussääntöjä vastaan ennen niiden lähettämistä robotille. Tehtävät, jotka rikkovat turvallisuusrajoituksia, tulisi hylätä selkeällä selityksellä.
Tarkastuspolut. Jokainen jokaiselle robotille lähetetty ohje tulisi kirjata, samoin kuin ohjeen lähde (ihmisoperaattori, työnkulun rakentaja, automaattinen aikataulu) ja tulos. Tämä luo jäljitettävyyden, jota sekä konelainsäädäntö että tekoälyasetus edellyttävät.
Hallittu heikkeneminen. Kun robotti kohtaa odottamattoman tilanteen, alustan tulisi oletusarvoisesti siirtyä turvalliseen käyttäytymiseen – pysähtymiseen, vetäytymiseen turvalliseen asentoon tai ihmisen puuttumisen pyytämiseen. Järjestelmän ei tulisi koskaan "arvata" tietään epäselvän turvallisuusskenaarion läpi.
Roolipohjainen pääsynhallinta. Kaikkien käyttäjien ei tulisi voida muokata turvallisuusparametreja. Alustan tulisi valvoa roolipohjaisia pääsynhallintoja, jotka erottavat operatiiviset tehtävät (työnkulkujen määrittäminen, aikataulutus) turvallisuuskonfiguraatiosta (nopeusrajat, voimakynnykset, vyöhykerajat).
Käytännöllinen vaatimustenmukaisuuden tarkistuslista
Valmistajille, jotka valmistautuvat ottamaan käyttöön humanoidirobotteja eurooppalaisessa tuotantoympäristössä, tässä on käytännöllinen tarkistuslista:
Ennen hankintaa:
- [ ] Varmista, että robotilla on CE-merkintä sovellettavan direktiivin tai asetuksen mukaisesti
- [ ] Pyydä EU-vaatimustenmukaisuusvakuutus ja tekninen dokumentaatio OEM:ltä
- [ ] Tarkista, mitä yhteistyötiloja robotti tukee (ISO/TS 15066)
- [ ] Ymmärrä käytetyt tekoälyjärjestelmät ja niiden riskiluokitus EU:n tekoälyasetuksen mukaisesti
- [ ] Arvioi laivastonhallinta-alustan turvallisuusominaisuudet (käyttäytymisrajat, tarkastuspolut, pääsynhallinta)
Ennen käyttöönottoa:
- [ ] Suorita käyttöönoton mukainen riskinarviointi, joka kattaa fyysiset, ympäristöön liittyvät, tehtäväkohtaiset, vuorovaikutus- ja kyberturvallisuusvaarat
- [ ] Suunnittele työtilan asettelu turvallisuusvyöhykkeillä, hätäpysäytyksillä ja selkeillä opasteilla
- [ ] Määritä robotin käyttäytymisrajat (nopeus, voima, työskentelyalueet) käyttöönottoon sopiviksi
- [ ] Perusta operaattorien koulutusohjelmat, jotka kattavat normaalin toiminnan, hätätoimenpiteet ja turvallisuusprotokollat
- [ ] Perusta valvonta- ja kirjausjärjestelmät sääntelyn jäljitettävyyttä varten
Käytön aikana:
- [ ] Valvo robotin käyttäytymistä ja laivaston suorituskykyä jatkuvasti
- [ ] Tarkista ja päivitä riskinarviointi, kun tehtävät, asettelut tai ohjelmistot muuttuvat
- [ ] Ylläpidä tapahtumalokeja ja läheltä piti -tilanteiden tietoja
- [ ] Varmista, että ohjelmistopäivitykset arvioidaan turvallisuusvaikutusten osalta ennen käyttöönottoa
- [ ] Suorita säännöllisiä turvallisuustarkastuksia pätevän henkilöstön kanssa
Jatkuvasti:
- [ ] Seuraa sääntelykehitystä – EU:n tekoälyasetuksen säännöksiä otetaan edelleen käyttöön vaiheittain
- [ ] Osallistu alan työryhmiin humanoidirobottien turvallisuusstandardien osalta
- [ ] Tarkista OEM:n tietoturvatiedotteet ja asenna korjaukset viipymättä
- [ ] Dokumentoi kaikki vaatimustenmukaisuustoimet mahdollisia sääntelytarkastuksia varten
Turvallisesti eteenpäin
Humanoidirobottien käyttöönoton sääntelyvaatimukset Euroopassa ovat vaativia, mutta ne eivät ole ylitsepääsemättömiä. Ne heijastavat oikeutettua huolta työntekijöiden turvallisuudesta ja yleisön luottamuksesta tekoälypohjaisiin järjestelmiin.
Valmistajat, jotka lähestyvät vaatimustenmukaisuutta ennakoivasti – rakentamalla sen osaksi käyttöönoton suunnittelua alusta alkaen – huomaavat, että prosessi itse asiassa parantaa heidän toimintaansa. Perusteellinen riskinarviointi tunnistaa todelliset vaarat. Asianmukainen dokumentaatio luo institutionaalista tietoa. Tarkastuspolut mahdollistavat jatkuvan parantamisen.
Valmistajat, jotka kamppailevat vaatimustenmukaisuuden kanssa, ovat tyypillisesti niitä, jotka käsittelevät sitä jälkikäteen – ottavat käyttöön ensin ja yrittävät jälkikäteen asentaa turvatoimenpiteitä. Tämä lähestymistapa on kalliimpi, häiritsevämpi ja todennäköisemmin johtaa puutteisiin.
Yhteenveto: humanoidirobottien käyttöönotto Euroopassa on ehdottomasti saavutettavissa nykyisen sääntelykehyksen puitteissa. Se vaatii vain suunnittelua, oikeat kumppanit ja sitoutumisen turvallisuuteen ensisijaisena periaatteena velvoitteen sijaan.