Sikkerhed for humanoide robotter og EU-overholdelse: En praktisk vejledning
Implementering af humanoide robotter i europæisk produktion kræver opfyldelse af strenge sikkerheds- og lovgivningsmæssige standarder. Her er, hvad du skal vide.
Motion1 Inc. ·
Implementering af humanoide robotter i en produktionsfacilitet er ikke længere et futuristisk koncept. Det sker nu, på tværs af europæiske fabrikker, lagre og produktionslinjer. Men med implementering følger et kritisk spørgsmål, som enhver producent skal besvare, før en eneste robot begynder at fungere: er denne implementering sikker og i overensstemmelse med reglerne?
Den Europæiske Union har nogle af verdens mest omfattende reguleringsrammer, når det kommer til industrimaskiner, kunstig intelligens og arbejdssikkerhed. For producenter, der implementerer humanoide robotter, er disse regler ikke valgfrie overvejelser – de er lovmæssige krav med reelle konsekvenser for manglende overholdelse.
Denne guide gennemgår det regulatoriske landskab, forklarer de vigtigste standarder og direktiver, der gælder, og giver en praktisk tjekliste for at opnå og opretholde overholdelse.
Det regulatoriske landskab for humanoide robotter
Humanoide robotter indtager en usædvanlig position i det regulatoriske rammeværk. De er ikke traditionelle industrirobotter, der er boltet til gulvet bag sikkerhedsbure. De er mobile, autonome og designet til at arbejde sammen med mennesker. Dette betyder, at de falder ind under flere overlappende reguleringskategorier.
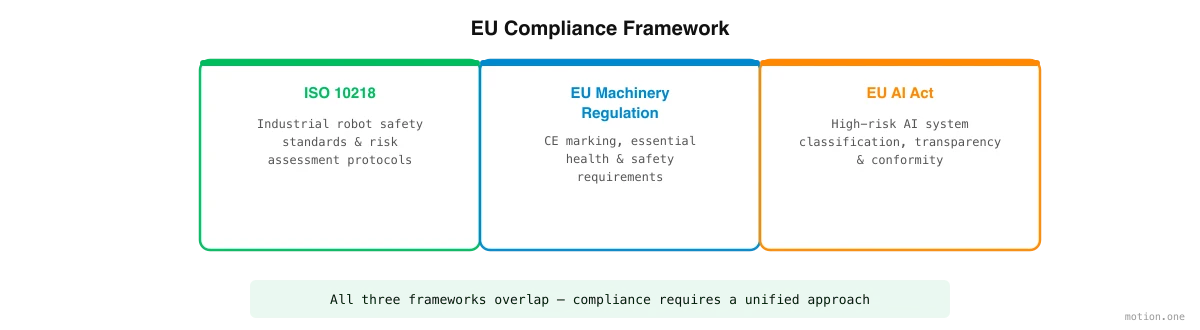
På et højt niveau er tre reguleringsrammer mest relevante:
- Sikkerhedsstandarder for industrimaskiner (ISO 10218, ISO 15066)
- EU's Maskinforordning 2023/1230 (erstatter det ældre Maskindirektiv 2006/42/EF)
- EU's AI-forordning (Forordning 2024/1689)
Hver af disse rammer adresserer forskellige aspekter af implementering af humanoide robotter. Sammen definerer de de sikkerheds-, dokumentations- og driftskrav, som producenter skal opfylde.
Det er værd at bemærke, at det regulatoriske landskab stadig er under udvikling. Humanoide robotter udfordrer eksisterende kategorier, og regulatorer arbejder aktivt på vejledning specifikt for humanoide og kollaborative robotsystemer. Producenter bør behandle overholdelse som en løbende proces, ikke en engangs certificeringsøvelse.
ISO 10218 og sikkerhed for industrirobotter
ISO 10218 er den grundlæggende internationale standard for sikkerhed for industrirobotter. Den kommer i to dele:
- ISO 10218-1 dækker sikkerhedskravene til selve robotten – dens design, konstruktion og indbyggede beskyttelsesforanstaltninger.
- ISO 10218-2 dækker sikkerheden for robotsystemer og deres integration i produktionsmiljøer – herunder cellelayout, sikkerhedsforanstaltninger og risikovurdering.
For humanoide robotter er ISO 10218 relevant, men ikke altid tilstrækkelig alene. Standarden blev oprindeligt designet til traditionelle industrirobotter, der opererer i indhegnede miljøer. Humanoide robotter, der arbejder sammen med menneskelige operatører, falder ind under kategorien kollaborative robotter (cobots), som desuden er reguleret af ISO/TS 15066.
ISO/TS 15066 definerer fire kollaborative driftsformer:
- Sikkerhedsmonitoreret stop. Robotten stopper, når et menneske træder ind i det delte arbejdsområde.
- Håndstyring. Et menneske guider fysisk robotten gennem bevægelser.
- Hastigheds- og afstandsmonitorering. Robotten sænker farten eller stopper baseret på menneskers nærhed.
- Kraft- og effektbegrænsning. Robotten er designet, så enhver kontakt med et menneske forbliver under smerte- og skadesgrænser.
De fleste implementeringer af humanoide robotter i produktionen er afhængige af en kombination af hastigheds- og afstandsmonitorering samt kraft- og effektbegrænsning. Den specifikke tilgang afhænger af de udførte opgaver, robottens nyttelastkapacitet og arbejdsområdets layout.
Producenter bør arbejde sammen med deres robotleverandør og en kvalificeret sikkerhedsintegrator for at bestemme, hvilke kollaborative tilstande der gælder for deres implementering, og for at validere overholdelse gennem test.
EU's Maskinforordning 2023/1230
EU's Maskinforordning (2023/1230) er efterfølgeren til det mangeårige Maskindirektiv (2006/42/EF). Den trådte i kraft i 2023 og bliver fuldt anvendelig i januar 2027, med en overgangsperiode, hvor producenter kan overholde enten det gamle direktiv eller den nye forordning.
Den nye forordning introducerer flere ændringer, der er direkte relevante for implementering af humanoide robotter:
Digital dokumentation. Forordningen tillader, at teknisk dokumentation og instruktioner leveres i digitalt format, hvilket reducerer byrden ved papirbaserede overensstemmelsesregistreringer. For robotflåder, der styres via softwareplatforme, stemmer dette godt overens med centraliserede dokumentationsmetoder.
Krav til cybersikkerhed. For første gang adresserer Maskinforordningen eksplicit cybersikkerhed. Humanoide robotter, der er forbundet til netværk – hvilket stort set er dem alle – skal beskyttes mod uautoriseret adgang, manipulation og datakorruption. Dette inkluderer sikre softwareopdateringsmekanismer, adgangskontroller og netværkssikkerhedsforanstaltninger.
Væsentlig ændring. Forordningen præciserer, hvornår ændringer af eksisterende maskiner udløser en ny overensstemmelsesvurdering. For humanoide robotter, der modtager hyppige softwareopdateringer (nye arbejdsgange, opdaterede AI-modeller, ændrede sikkerhedsparametre), er det afgørende at forstå, hvornår en opdatering udgør en "væsentlig ændring". Ikke enhver softwareopdatering udløser en ny vurdering, men ændringer, der påvirker robottens sikkerhedsfunktioner eller tilsigtede anvendelse, gør det sandsynligvis.
Selvlærende systemer. Forordningen anerkender, at nogle maskiner inkorporerer AI- og maskinlæringskapaciteter. For disse systemer skal producenter sikre, at maskinen forbliver sikker gennem hele dens læringsproces – ikke kun ved den første implementering. Dette har direkte konsekvenser for humanoide robotter, der tilpasser deres adfærd baseret på operationel erfaring.
For at overholde EU's Maskinforordning skal producenter, der implementerer humanoide robotter:
- Udføre en grundig risikovurdering, der dækker alle forudsigelige farer
- Anvende væsentlige sundheds- og sikkerhedskrav (VSSK) som defineret i bilag III
- Udarbejde teknisk dokumentation (som nu kan være digital)
- Udstede en EU-overensstemmelseserklæring
- Påføre CE-mærkning
Robot-OEM'en er typisk ansvarlig for CE-mærkning af selve robotten. Men producenten, der implementerer robotten, er ansvarlig for at sikre, at det samlede system – robot, arbejdsområde, integration og driftsprocedurer – er sikkert og i overensstemmelse med reglerne.
EU's AI-forordnings implikationer
EU's AI-forordning (Forordning 2024/1689) er verdens første omfattende regulering af kunstig intelligens. Den trådte i kraft i august 2024, med forskellige bestemmelser, der bliver gældende på en forskudt tidslinje frem til 2027.
For humanoide robotter er AI-forordningen relevant, fordi disse robotter styres af AI-systemer – fra perception og navigation til opgaveplanlægning og menneskelig interaktion. AI-forordningen klassificerer AI-systemer i risikokategorier, og klassificeringen bestemmer de regulatoriske krav.
Højrisiko AI-systemer. AI-systemer, der anvendes som sikkerhedskomponenter i produkter, der i sig selv er underlagt tredjeparts overensstemmelsesvurdering (som maskiner under Maskinforordningen), klassificeres som højrisiko. Dette betyder, at AI-systemerne, der styrer humanoide robotter i produktionsmiljøer, meget sandsynligt vil blive klassificeret som højrisiko under AI-forordningen.
Højrisiko AI-systemer skal opfylde krav, herunder:
- Risikostyring. En kontinuerlig risikostyringsproces gennem hele AI-systemets livscyklus.
- Datastyring. Trænings-, validerings- og testdatasæt skal opfylde kvalitetskriterier.
- Teknisk dokumentation. Detaljeret dokumentation af AI-systemets design, udvikling og tilsigtede formål.
- Journalføring. Automatisk logning af hændelser under drift for at muliggøre sporbarhed.
- Gennemsigtighed. Klar information til implementører om AI-systemets kapaciteter, begrænsninger og tilsigtede anvendelse.
- Menneskelig overvågning. AI-systemet skal være designet til at muliggøre effektiv menneskelig overvågning, herunder evnen til at gribe ind og tilsidesætte.
- Nøjagtighed, robusthed og cybersikkerhed. AI-systemet skal opnå passende niveauer af nøjagtighed og være modstandsdygtigt over for fejl, mangler og fjendtlige angreb.
For producenter, der implementerer humanoide robotter, er den praktiske implikation, at de har brug for indsigt i de AI-systemer, der kører på deres robotter. Dette betyder at arbejde sammen med deres robotleverandør og softwareudbyder for at sikre, at den nødvendige dokumentation, logning og overvågningsmekanismer er på plads.
Risikovurdering pr. implementering
En af de vigtigste overholdelsesaktiviteter er den implementeringsspecifikke risikovurdering. Dette går ud over den generelle risikovurdering, der udføres af robot-OEM'en. Den evaluerer de specifikke farer, der er til stede i din facilitet, med dine medarbejdere, der udfører dine opgaver.
En grundig implementeringsspecifik risikovurdering bør dække:
Fysiske farer. Hvad er de potentielle kontaktsituationer mellem robotten og menneskelige medarbejdere? Hvilke kræfter og hastigheder er involveret? Er der klemsteder, knusningszoner eller områder, hvor en medarbejder kan blive fanget?
Miljømæssige farer. Hvad er gulvforholdene? Er der skråninger, forhindringer eller våde overflader? Hvad er belysningen? Er der ekstreme temperaturer, der kan påvirke robottens ydeevne?
Opgavespecifikke farer. Hvilke genstande håndterer robotten? Er de skarpe, varme, tunge eller skrøbelige? Hvad sker der, hvis robotten taber en genstand? Hvad er konsekvenserne af en forkert udført opgave?
Interaktionsfarer. Hvordan interagerer menneskelige medarbejdere med robotten? Er der delte stier? Delte arbejdsstationer? Overleveringspunkter, hvor et menneske modtager en genstand fra robotten?
Cybersikkerhedsfarer. Hvad sker der, hvis robottens netværksforbindelse afbrydes? Hvad hvis en uautoriseret bruger får adgang til flådestyringssystemet? Hvad hvis en softwareopdatering introducerer en fejl i sikkerhedskritisk adfærd?
Risikovurderingen bør resultere i en dokumenteret liste over farer, risikovurderinger og afbødende foranstaltninger. Den bør gennemgås, når implementeringen ændres – nye opgaver, nye arbejdsområdelayouts, nye robotmodeller eller væsentlige softwareopdateringer.
Sikkerhed-fra-design i robotimplementeringsplatforme
Softwareplatformen, der bruges til at bygge arbejdsgange og styre humanoide robotter, spiller en kritisk rolle for sikkerheden. En veldesignet platform indlejrer sikkerhed på arkitekturniveau i stedet for at behandle det som et tillæg.
Nøgleprincipper for sikkerhed-fra-design for disse platforme inkluderer:
Adfærdsmæssige grænser. Platformen bør håndhæve hårde grænser for robottens adfærd – maksimale hastigheder, kraftgrænser, tilladte arbejdszoner – som ikke kan tilsidesættes af opgaveinstruktioner eller AI-læring. Disse grænser bør kunne konfigureres pr. implementering og pr. robotmodel.
Validering før udførelse. Når en ny arbejdsgang bygges, eller platformen genererer opgaveinstruktioner, bør den validere disse instruktioner mod sikkerhedsregler, før de sendes til robotten. Opgaver, der overtræder sikkerhedsbegrænsninger, bør afvises med en klar forklaring.
Revisionsspor. Hver instruktion sendt til hver robot bør logges sammen med kilden til instruktionen (menneskelig operatør, workflow builder, automatiseret tidsplan) og resultatet. Dette skaber den sporbarhed, der kræves af både Maskinforordningen og AI-forordningen.
Gradvis nedgradering. Når en robot støder på en uventet situation, bør platformen som standard anvende sikker adfærd – stoppe, trække sig tilbage til en sikker position eller anmode om menneskelig indgriben. Systemet bør aldrig "gætte" sig vej gennem et tvetydigt sikkerhedsscenarie.
Rollebaseret adgangskontrol. Ikke alle brugere bør kunne ændre sikkerhedsparametre. Platformen bør håndhæve rollebaseret adgangskontrol, der adskiller operationelle opgaver (tildeling af arbejdsgange, planlægning) fra sikkerhedskonfiguration (hastighedsgrænser, krafttærskler, zonegrænser).
Praktisk tjekliste for overholdelse
For producenter, der forbereder sig på at implementere humanoide robotter i et europæisk produktionsmiljø, er her en praktisk tjekliste:
Før indkøb:
- [ ] Bekræft, at robotten har CE-mærkning i henhold til det gældende direktiv eller forordning
- [ ] Anmod om EU-overensstemmelseserklæringen og teknisk dokumentation fra OEM'en
- [ ] Verificer, hvilke kollaborative driftsformer robotten understøtter (ISO/TS 15066)
- [ ] Forstå de anvendte AI-systemer og deres risikoklassifikation under EU's AI-forordning
- [ ] Evaluer flådestyringsplatformens sikkerhedsfunktioner (adfærdsmæssige grænser, revisionsspor, adgangskontroller)
Før implementering:
- [ ] Udfør en implementeringsspecifik risikovurdering, der dækker fysiske, miljømæssige, opgavespecifikke, interaktions- og cybersikkerhedsfarer
- [ ] Design arbejdsområdets layout med sikkerhedszoner, nødstop og tydelig skiltning
- [ ] Konfigurer robottens adfærdsgrænser (hastighed, kraft, arbejdszoner) passende for implementeringen
- [ ] Etabler operatørtræningsprogrammer, der dækker normal drift, nødprocedurer og sikkerhedsprotokoller
- [ ] Opsæt overvågnings- og logningssystemer for regulatorisk sporbarhed
Under drift:
- [ ] Overvåg robottens adfærd og flådens ydeevne kontinuerligt
- [ ] Gennemgå og opdater risikovurderingen, når opgaver, layouts eller software ændres
- [ ] Vedligehold hændelseslogfiler og registreringer af næsten-ulykker
- [ ] Sørg for, at softwareopdateringer evalueres for sikkerhedspåvirkning før implementering
- [ ] Udfør periodiske sikkerhedsrevisioner med kvalificeret personale
Løbende:
- [ ] Følg regulatoriske udviklinger – EU's AI-forordnings bestemmelser indfases stadig
- [ ] Engager dig i arbejdsgrupper i branchen om sikkerhedsstandarder for humanoide robotter
- [ ] Gennemgå OEM-sikkerhedsadvarsler og anvend patches omgående
- [ ] Dokumenter alle overholdelsesaktiviteter for potentiel regulatorisk inspektion
Sikker fremdrift
De regulatoriske krav til implementering af humanoide robotter i Europa er krævende, men de er ikke uoverstigelige. De afspejler en legitim bekymring for arbejdstagersikkerhed og offentlig tillid til AI-drevne systemer.
Producenter, der griber overholdelse proaktivt an – og indbygger det i deres implementeringsplanlægning fra dag ét – vil opdage, at processen faktisk forbedrer deres drift. En grundig risikovurdering identificerer reelle farer. Korrekt dokumentation skaber institutionel viden. Revisionsspor muliggør kontinuerlig forbedring.
De producenter, der kæmper med overholdelse, er typisk dem, der behandler det som en eftertanke – implementerer først og forsøger at eftermontere sikkerhedsforanstaltninger senere. Denne tilgang er dyrere, mere forstyrrende og mere tilbøjelig til at resultere i mangler.
Bundlinjen: implementering af humanoide robotter i Europa er absolut opnåelig inden for den nuværende reguleringsramme. Det kræver blot planlægning, de rette partnere og en forpligtelse til sikkerhed som et grundlæggende princip snarere end en forpligtelse.