ヒューマノイドロボットの安全性とEU準拠:実践ガイド
ヨーロッパの製造業に人型ロボットを導入するには、厳格な安全性および規制基準を満たす必要があります。知っておくべきことをご紹介します。
Motion1 Inc. ·
製造施設におけるヒューマノイドロボットの導入は、もはや未来の概念ではありません。現在、ヨーロッパの工場、倉庫、生産ライン全体で進行中です。しかし、導入には、1台のロボットが稼働を開始する前にすべての製造業者が答えなければならない重要な問いが伴います。それは、「この導入は安全で、規制に準拠しているか?」という問いです。
欧州連合は、産業機械、人工知能、および職場の安全性に関して、世界で最も包括的な規制枠組みのいくつかを有しています。ヒューマノイドロボットを導入する製造業者にとって、これらの規制は任意の考慮事項ではなく、不遵守に対する現実的な結果を伴う法的要件です。
このガイドでは、規制の状況を概説し、適用される主要な規格と指令を説明し、コンプライアンスの達成と維持のための実用的なチェックリストを提供します。
ヒューマノイドロボットの規制状況
ヒューマノイドロボットは、規制枠組みにおいて異例な位置を占めています。これらは、安全ケージの背後で床に固定された従来の産業用ロボットではありません。モバイルで自律的であり、人間と並んで作業するように設計されています。これは、複数の重複する規制カテゴリに分類されることを意味します。
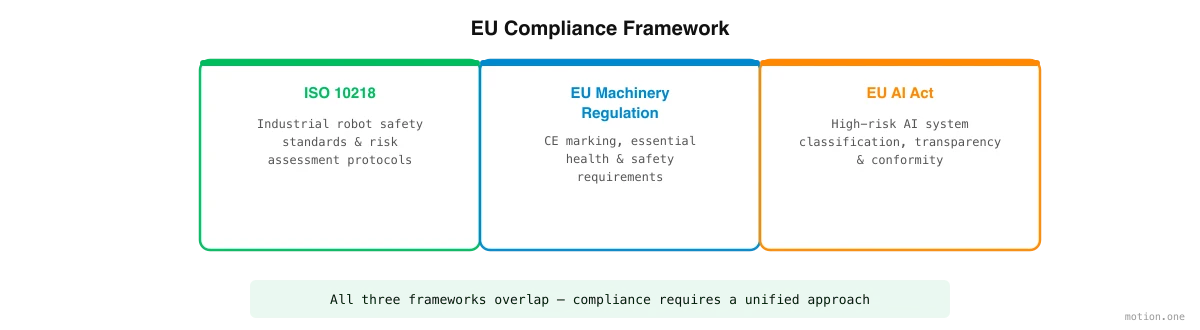
大まかに言えば、3つの規制枠組みが最も関連性が高いです。
- 産業機械安全規格 (ISO 10218, ISO 15066)
- EU機械規則 2023/1230 (旧来の機械指令 2006/42/EC に代わるもの)
- EU AI Act (規則 2024/1689)
これらの各枠組みは、ヒューマノイドロボット導入の異なる側面に対処します。これらが一体となって、製造業者が満たすべき安全性、文書化、および運用要件を定義します。
注目すべきは、規制の状況がまだ進化していることです。ヒューマノイドロボットは既存のカテゴリに課題を投げかけており、規制当局はヒューマノイドおよび協働ロボットシステムに特化したガイダンスを積極的に作成しています。製造業者は、コンプライアンスを一度限りの認証作業ではなく、継続的なプロセスとして扱うべきです。
ISO 10218 と産業用ロボットの安全性
ISO 10218 は、産業用ロボットの安全性に関する基礎となる国際規格です。これは2つの部分から構成されています。
- ISO 10218-1 は、ロボット自体の安全要件、すなわちその設計、構造、および内蔵の保護措置をカバーしています。
- ISO 10218-2 は、ロボットシステムとその製造環境への統合の安全性、すなわちセルレイアウト、安全保護、およびリスクアセスメントをカバーしています。
ヒューマノイドロボットにとって、ISO 10218 は関連性がありますが、それだけでは常に十分ではありません。この規格は元々、ケージで囲まれた環境で動作する従来の産業用ロボット向けに設計されました。人間オペレーターと並んで作業するヒューマノイドロボットは、協働ロボット(cobots)のカテゴリに分類され、これらはさらに ISO/TS 15066 によって管理されます。
ISO/TS 15066 は、4つの協働運転モードを定義しています。
- 安全監視停止。 人間が共有作業空間に入るとロボットが停止します。
- 手動誘導。 人間がロボットを物理的に誘導して動かします。
- 速度と分離の監視。 人間の接近に基づいてロボットが減速または停止します。
- 動力および力制限。 ロボットは、人間との接触が痛みや傷害のしきい値を下回るように設計されています。
製造業におけるほとんどのヒューマノイドロボットの導入は、速度と分離の監視、および動力と力制限の組み合わせに依存しています。特定のアプローチは、実行されるタスク、ロボットのペイロード容量、および作業空間のレイアウトに依存します。
製造業者は、ロボットサプライヤーおよび資格のある安全インテグレーターと協力して、どの協働モードが彼らの導入に適用されるかを決定し、テストを通じてコンプライアンスを検証すべきです。
EU機械規則 2023/1230
EU機械規則(2023/1230)は、長年続いた機械指令(2006/42/EC)の後継です。2023年に発効し、2027年1月に完全に適用されます。この間には、製造業者が旧指令または新規則のいずれかに準拠できる移行期間が設けられています。
新規則は、ヒューマノイドロボットの導入に直接関連するいくつかの変更を導入しています。
デジタル文書化。 この規則は、技術文書と指示をデジタル形式で提供することを許可しており、紙ベースのコンプライアンス記録の負担を軽減します。ソフトウェアプラットフォームを通じて管理されるロボットフリートにとって、これは一元化された文書化アプローチとよく一致します。
サイバーセキュリティ要件。 初めて、機械規則はサイバーセキュリティに明示的に対処しています。ネットワークに接続されたヒューマノイドロボット(事実上すべてのロボットが該当します)は、不正アクセス、改ざん、データ破損から保護されなければなりません。これには、安全なソフトウェア更新メカニズム、アクセス制御、およびネットワークセキュリティ対策が含まれます。
実質的な変更。 この規則は、既存の機械への変更がいつ新しい適合性評価をトリガーするかを明確にしています。頻繁なソフトウェア更新(新しいワークフロー、更新されたAIモデル、変更された安全パラメータ)を受けるヒューマノイドロボットにとって、更新が「実質的な変更」を構成するかどうかを理解することが重要です。すべてのソフトウェア更新が新しい評価をトリガーするわけではありませんが、ロボットの安全機能や意図された用途に影響を与える変更は、その可能性が高いです。
自己学習システム。 この規則は、一部の機械がAIおよび機械学習機能を組み込んでいることを認識しています。これらのシステムの場合、製造業者は、機械が初期導入時だけでなく、学習プロセス全体を通じて安全であることを保証しなければなりません。これは、運用経験に基づいて動作を適応させるヒューマノイドロボットに直接的な影響を与えます。
EU機械規則に準拠するために、ヒューマノイドロボットを導入する製造業者は以下を行う必要があります。
- 予見可能なすべての危険をカバーする徹底的なリスクアセスメントを実施します
- 附属書IIIで定義されている必須の健康および安全要件(EHSR)を適用します
- 技術文書を作成します(これは現在デジタル化可能です)
- EU適合宣言を発行します
- CEマーキングを貼付します
ロボットOEMは通常、ロボット自体のCEマーキングに責任を負います。しかし、ロボットを導入する製造業者は、全体システム(ロボット、作業空間、統合、および運用手順)が安全で準拠していることを保証する責任があります。
EU AI Act の影響
EU AI Act(規則 2024/1689)は、世界初の包括的な人工知能規制です。2024年8月に発効し、2027年まで段階的に異なる規定が適用されます。
ヒューマノイドロボットにとって、AI Act は関連性があります。なぜなら、これらのロボットは、知覚とナビゲーションからタスク計画、人間との相互作用まで、AIシステムによって制御されているからです。AI Act はAIシステムをリスクカテゴリに分類し、その分類が規制要件を決定します。
高リスクAIシステム。 第三者適合性評価の対象となる製品(機械規則下の機械など)の安全コンポーネントとして使用されるAIシステムは、高リスクに分類されます。これは、製造環境でヒューマノイドロボットを制御するAIシステムが、AI Act の下で高リスクに分類される可能性が非常に高いことを意味します。
高リスクAIシステムは、以下の要件を満たす必要があります。
- リスク管理。 AIシステムのライフサイクル全体にわたる継続的なリスク管理プロセス。
- データガバナンス。 トレーニング、検証、およびテストデータセットは品質基準を満たす必要があります。
- 技術文書化。 AIシステムの設計、開発、および意図された目的の詳細な文書化。
- 記録保持。 運用中のイベントの自動ログ記録によりトレーサビリティを可能にします。
- 透明性。 AIシステムの機能、制限、および意図された用途に関する明確な情報を導入者に提供します。
- 人間の監視。 AIシステムは、介入およびオーバーライドの能力を含む、効果的な人間の監視を可能にするように設計されなければなりません。
- 精度、堅牢性、およびサイバーセキュリティ。 AIシステムは、適切なレベルの精度を達成し、エラー、障害、および敵対的攻撃に対して回復力があること。
ヒューマノイドロボットを導入する製造業者にとっての実用的な意味合いは、ロボット上で動作するAIシステムに対する可視性が必要であるということです。これは、必要な文書化、ログ記録、および監視メカニズムが整っていることを確認するために、ロボットサプライヤーおよびソフトウェアプロバイダーと協力することを意味します。
導入ごとのリスクアセスメント
最も重要なコンプライアンス活動の1つは、導入固有のリスクアセスメントです。これは、ロボットOEMによって実施される一般的なリスクアセスメントを超えています。施設内、作業員、および実行されるタスクに存在する特定の危険を評価します。
徹底的な導入固有のリスクアセスメントは、以下をカバーすべきです。
物理的危険。 ロボットと人間作業員との間の潜在的な接触シナリオは何ですか?どのような力と速度が関与していますか?挟み込み点、圧迫ゾーン、または作業員が閉じ込められる可能性のある領域はありますか?
環境的危険。 床の状態はどうですか?傾斜、障害物、または濡れた表面はありますか?照明はどうですか?ロボットの性能に影響を与える可能性のある極端な温度はありますか?
タスク固有の危険。 ロボットが扱っている物体は何ですか?それらは鋭利、高温、重い、または壊れやすいですか?ロボットが物体を落としたらどうなりますか?タスクが誤って実行された場合の結果は何ですか?
相互作用の危険。 人間作業員はロボットとどのように相互作用しますか?共有通路はありますか?共有ワークステーションはありますか?人間がロボットから物体を受け取る引き渡し点はありますか?
サイバーセキュリティの危険。 ロボットのネットワーク接続が中断されたらどうなりますか?不正なユーザーがフリート管理システムにアクセスしたらどうなりますか?ソフトウェア更新が安全上重要な動作にバグを導入したらどうなりますか?
リスクアセスメントは、危険、リスク評価、および軽減策の文書化されたリストとしてまとめられるべきです。導入が変更されるたび(新しいタスク、新しい作業空間レイアウト、新しいロボットモデル、または重要なソフトウェア更新)にレビューされるべきです。
ロボット導入プラットフォームにおける安全設計
ワークフローを構築し、ヒューマノイドロボットを管理するために使用されるソフトウェアプラットフォームは、安全において重要な役割を果たします。適切に設計されたプラットフォームは、安全性をアドオンとして扱うのではなく、アーキテクチャレベルで組み込みます。
これらのプラットフォームの主要な安全設計原則には、以下が含まれます。
動作境界。 プラットフォームは、タスク指示やAI学習によって上書きされることのない、ロボットの動作に対する厳格な制限(最大速度、力制限、許可された作業ゾーン)を課すべきです。これらの境界は、導入ごと、ロボットモデルごとに設定可能であるべきです。
実行前の検証。 新しいワークフローが構築されたり、プラットフォームがタスク指示を生成したりする際、ロボットに送信する前に、それらの指示を安全規則に対して検証すべきです。安全制約に違反するタスクは、明確な説明とともに拒否されるべきです。
監査証跡。 すべてのロボットに送信されたすべての指示は、指示のソース(人間オペレーター、ワークフロービルダー、自動スケジュール)と結果とともにログに記録されるべきです。これにより、機械規則とAI Actの両方で要求されるトレーサビリティが作成されます。
段階的劣化。 ロボットが予期せぬ状況に遭遇した場合、プラットフォームは安全な動作(停止、安全な位置への後退、または人間の介入の要求)にデフォルトで移行すべきです。システムは、曖昧な安全シナリオを「推測」して進むべきではありません。
ロールベースのアクセス制御。 すべてのユーザーが安全パラメータを変更できるべきではありません。プラットフォームは、運用タスク(ワークフローの割り当て、スケジューリング)と安全設定(速度制限、力しきい値、ゾーン境界)を分離するロールベースのアクセス制御を強制すべきです。
実用的なコンプライアンスチェックリスト
ヨーロッパの製造環境でヒューマノイドロボットの導入を準備している製造業者向けに、実用的なチェックリストを以下に示します。
調達前:
- [ ] ロボットが適用される指令または規則の下でCEマーキングを有していることを確認します
- [ ] OEMからEU適合宣言書と技術文書を要求します
- [ ] ロボットがどの協働運転モードをサポートしているか(ISO/TS 15066)を確認します
- [ ] 使用されるAIシステムとそのEU AI Actの下でのリスク分類を理解します
- [ ] フリート管理プラットフォームの安全機能(動作境界、監査証跡、アクセス制御)を評価します
導入前:
- [ ] 物理的、環境的、タスク固有、相互作用、およびサイバーセキュリティの危険をカバーする導入固有のリスクアセスメントを実施します
- [ ] 安全ゾーン、緊急停止、および明確な標識を備えた作業空間レイアウトを設計します
- [ ] 導入に適したロボットの動作制限(速度、力、作業ゾーン)を設定します
- [ ] 通常操作、緊急手順、および安全プロトコルをカバーするオペレーター訓練プログラムを確立します
- [ ] 規制トレーサビリティのための監視およびログ記録システムをセットアップします
運用中:
- [ ] ロボットの動作とフリートの性能を継続的に監視します
- [ ] タスク、レイアウト、またはソフトウェアが変更されたときにリスクアセスメントをレビューおよび更新します
- [ ] インシデントログとニアミス記録を維持します
- [ ] ソフトウェア更新が導入前に安全への影響について評価されることを確認します
- [ ] 資格のある担当者による定期的な安全監査を実施します
継続的に:
- [ ] 規制の動向を追跡します(EU AI Actの規定はまだ段階的に導入されています)
- [ ] ヒューマノイドロボット安全規格に関する業界ワーキンググループと連携します
- [ ] OEMのセキュリティ勧告をレビューし、パッチを迅速に適用します
- [ ] 潜在的な規制検査のためにすべてのコンプライアンス活動を文書化します
安全な前進
ヨーロッパにおけるヒューマノイドロボット導入の規制要件は要求が厳しいですが、克服できないものではありません。これらは、作業員の安全とAI搭載システムに対する公共の信頼への正当な懸念を反映しています。
コンプライアンスに積極的に取り組む製造業者、すなわち初日から導入計画に組み込む製造業者は、そのプロセスが実際に運用を改善することを発見するでしょう。徹底的なリスクアセスメントは真の危険を特定します。適切な文書化は組織的知識を構築します。監査証跡は継続的な改善を可能にします。
コンプライアンスに苦労する製造業者は、通常、それを後回しにする人々です。まず導入し、後から安全対策を後付けしようとします。このアプローチは、より費用がかかり、より混乱を招き、ギャップが生じる可能性が高くなります。
結論として、ヨーロッパにおけるヒューマノイドロボットの導入は、現在の規制枠組み内で完全に達成可能です。単に計画、適切なパートナー、そして義務ではなく第一原則としての安全性へのコミットメントが必要です。