Безопасност на хуманоидни роботи и съответствие с изискванията на ЕС: Практическо ръководство
Внедряването на хуманоидни роботи в европейското производство изисква спазването на строги стандарти за безопасност и регулаторни изисквания. Ето какво трябва да знаете.
Motion1 Inc. ·
Внедряването на хуманоидни роботи в производствено съоръжение вече не е футуристична концепция. То се случва сега, в европейски фабрики, складове и производствени линии. Но с внедряването идва и критичен въпрос, на който всеки производител трябва да отговори, преди един-единствен робот да започне да работи: безопасно и съобразено ли е това внедряване?
Европейският съюз разполага с едни от най-изчерпателните регулаторни рамки в света, когато става въпрос за промишлени машини, изкуствен интелект и безопасност на работното място. За производителите, внедряващи хуманоидни роботи, тези разпоредби не са незадължителни съображения – те са законови изисквания с реални последици при неспазване.
Това ръководство разглежда регулаторния пейзаж, обяснява приложимите ключови стандарти и директиви и предоставя практически контролен списък за постигане и поддържане на съответствие.
Регулаторният пейзаж за хуманоидни роботи
Хуманоидните роботи заемат необичайна позиция в регулаторната рамка. Те не са традиционни индустриални роботи, закрепени към пода зад предпазни клетки. Те са мобилни, автономни и проектирани да работят заедно с хора. Това означава, че те попадат под множество припокриващи се регулаторни категории.
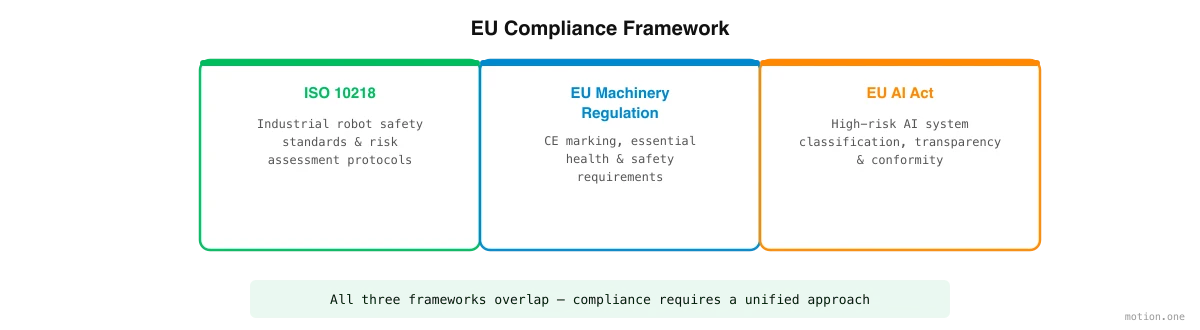
На високо ниво, три регулаторни рамки са най-актуални:
- Стандарти за безопасност на промишлени машини (ISO 10218, ISO 15066)
- Регламентът на ЕС за машините 2023/1230 (заместващ по-старата Директива за машините 2006/42/ЕО)
- Законът на ЕС за ИИ (Регламент 2024/1689)
Всяка от тези рамки разглежда различни аспекти на внедряването на хуманоидни роботи. Заедно те определят изискванията за безопасност, документация и експлоатация, които производителите трябва да спазват.
Заслужава да се отбележи, че регулаторният пейзаж все още се развива. Хуманоидните роботи предизвикват съществуващите категории, а регулаторите активно работят по насоки, специфични за хуманоидни и съвместни роботизирани системи. Производителите трябва да разглеждат съответствието като непрекъснат процес, а не като еднократно упражнение за сертифициране.
ISO 10218 и безопасност на индустриалните роботи
ISO 10218 е основополагащият международен стандарт за безопасност на индустриалните роботи. Той се състои от две части:
- ISO 10218-1 обхваща изискванията за безопасност на самия робот – неговия дизайн, конструкция и вградени защитни мерки.
- ISO 10218-2 обхваща безопасността на роботизираните системи и тяхната интеграция в производствени среди – включително оформление на клетката, предпазни мерки и оценка на риска.
За хуманоидните роботи ISO 10218 е приложим, но не винаги е достатъчен сам по себе си. Стандартът първоначално е разработен за традиционни индустриални роботи, работещи в оградени среди. Хуманоидните роботи, които работят заедно с човешки оператори, попадат в категорията на съвместните роботи (коботи), които допълнително се регулират от ISO/TS 15066.
ISO/TS 15066 дефинира четири режима на съвместна работа:
- Контролирано спиране с оценка на безопасността. Роботът спира, когато човек влезе в споделеното работно пространство.
- Ръчно насочване. Човек физически насочва робота през движения.
- Мониторинг на скоростта и разстоянието. Роботът забавя или спира въз основа на близостта на хора.
- Ограничаване на мощността и силата. Роботът е проектиран така, че всеки контакт с човек да остава под праговете на болка и нараняване.
Повечето внедрявания на хуманоидни роботи в производството разчитат на комбинация от мониторинг на скоростта и разстоянието и ограничаване на мощността и силата. Специфичният подход зависи от изпълняваните задачи, капацитета на полезен товар на робота и оформлението на работното пространство.
Производителите трябва да работят със своя доставчик на роботи и квалифициран интегратор по безопасност, за да определят кои режими на съвместна работа се прилагат за тяхното внедряване и да валидират съответствието чрез тестване.
Регламент на ЕС за машините 2023/1230
Регламентът на ЕС за машините (2023/1230) е наследник на дългогодишната Директива за машините (2006/42/ЕО). Той влезе в сила през 2023 г. и става напълно приложим през януари 2027 г., с преходен период, през който производителите могат да спазват или старата директива, или новия регламент.
Новият регламент въвежда няколко промени, които са пряко свързани с внедряването на хуманоидни роботи:
Цифрова документация. Регламентът позволява техническата документация и инструкциите да се предоставят в цифров формат, намалявайки тежестта на хартиените записи за съответствие. За роботизирани паркове, управлявани чрез софтуерни платформи, това е в съответствие с централизираните подходи за документация.
Изисквания за киберсигурност. За първи път Регламентът за машините изрично разглежда киберсигурността. Хуманоидните роботи, свързани с мрежи – което по същество са всички те – трябва да бъдат защитени срещу неоторизиран достъп, подправяне и повреда на данни. Това включва сигурни механизми за актуализация на софтуера, контроли за достъп и мерки за мрежова сигурност.
Съществена модификация. Регламентът изяснява кога модификациите на съществуващи машини предизвикват нова оценка на съответствието. За хуманоидни роботи, които получават чести софтуерни актуализации (нови работни процеси, актуализирани AI модели, променени параметри за безопасност), разбирането кога една актуализация представлява „съществена модификация“ е от решаващо значение. Не всяка софтуерна актуализация предизвиква нова оценка, но промени, които засягат функциите за безопасност на робота или предвидената употреба, вероятно го правят.
Самообучаващи се системи. Регламентът признава, че някои машини включват възможности за ИИ и машинно обучение. За тези системи производителите трябва да гарантират, че машината остава безопасна през целия си процес на обучение – не само при първоначалното внедряване. Това има преки последици за хуманоидните роботи, които адаптират поведението си въз основа на оперативния опит.
За да спазват Регламента на ЕС за машините, производителите, внедряващи хуманоидни роботи, трябва:
- Извършете задълбочена оценка на риска, обхващаща всички предвидими опасности
- Приложете основните изисквания за здраве и безопасност (EHSR), както са дефинирани в Приложение III
- Подгответе техническа документация (която вече може да бъде цифрова)
- Издайте ЕС декларация за съответствие
- Поставете маркировка CE
OEM на робота обикновено е отговорен за CE маркировката на самия робот. Но производителят, внедряващ робота, е отговорен за гарантирането, че цялостната система – робот, работно пространство, интеграция и оперативни процедури – е безопасна и съобразена.
Последици от Закона на ЕС за ИИ
Законът на ЕС за ИИ (Регламент 2024/1689) е първият в света всеобхватен регламент за изкуствения интелект. Той влезе в сила през август 2024 г., като различни разпоредби стават приложими на етапи до 2027 г.
За хуманоидните роботи Законът за ИИ е от значение, защото тези роботи се управляват от AI системи – от възприятие и навигация до планиране на задачи и взаимодействие с хора. Законът за ИИ класифицира AI системите в рискови категории, а класификацията определя регулаторните изисквания.
Високорискови AI системи. AI системи, използвани като компоненти за безопасност на продукти, които сами по себе си подлежат на оценка на съответствието от трета страна (като машини съгласно Регламента за машините), се класифицират като високорискови. Това означава, че AI системите, контролиращи хуманоидни роботи в производствени среди, много вероятно ще бъдат класифицирани като високорискови съгласно Закона за ИИ.
Високорисковите AI системи трябва да отговарят на изисквания, включително:
- Управление на риска. Непрекъснат процес на управление на риска през целия жизнен цикъл на AI системата.
- Управление на данните. Наборите от данни за обучение, валидиране и тестване трябва да отговарят на критерии за качество.
- Техническа документация. Подробна документация за дизайна, разработката и предвидената цел на AI системата.
- Водене на записи. Автоматично регистриране на събития по време на работа, за да се осигури проследимост.
- Прозрачност. Ясна информация за внедряващите относно възможностите, ограниченията и предвидената употреба на AI системата.
- Човешки надзор. AI системата трябва да бъде проектирана така, че да позволява ефективен човешки надзор, включително възможността за намеса и отмяна.
- Точност, устойчивост и киберсигурност. AI системата трябва да постигне подходящи нива на точност и да бъде устойчива на грешки, неизправности и злонамерени атаки.
За производителите, внедряващи хуманоидни роботи, практическото следствие е, че те се нуждаят от видимост върху AI системите, работещи на техните роботи. Това означава работа с техния доставчик на роботи и софтуерен доставчик, за да се гарантира, че необходимата документация, регистриране и механизми за надзор са налице.
Оценка на риска за всяко внедряване
Една от най-важните дейности за съответствие е оценката на риска, специфична за внедряването. Това надхвърля общата оценка на риска, извършена от OEM на робота. Тя оценява специфичните опасности, присъстващи във Вашето съоръжение, с Вашите работници, изпълняващи Вашите задачи.
Задълбочената оценка на риска, специфична за внедряването, трябва да обхваща:
Физически опасности. Какви са потенциалните сценарии за контакт между робота и човешките работници? Какви сили и скорости са включени? Има ли точки на прищипване, зони на смачкване или зони, където работник може да бъде хванат?
Опасности за околната среда. Какви са условията на пода? Има ли наклони, препятствия или мокри повърхности? Какво е осветлението? Има ли температурни крайности, които биха могли да повлияят на производителността на робота?
Опасности, специфични за задачата. Какви обекти обработва роботът? Остри ли са, горещи, тежки или крехки? Какво се случва, ако роботът изпусне обект? Какви са последствията от неправилно изпълнена задача?
Опасности при взаимодействие. Как човешките работници взаимодействат с робота? Има ли споделени пътеки? Споделени работни станции? Точки за предаване, където човек получава обект от робота?
Опасности за киберсигурността. Какво се случва, ако мрежовата връзка на робота бъде прекъсната? Какво става, ако неоторизиран потребител получи достъп до системата за управление на парка? Какво става, ако софтуерна актуализация въведе грешка в критично за безопасността поведение?
Оценката на риска трябва да доведе до документиран списък с опасности, оценки на риска и мерки за смекчаване. Тя трябва да се преразглежда винаги, когато внедряването се промени – нови задачи, нови оформления на работното пространство, нови модели роботи или значителни софтуерни актуализации.
Безопасност по дизайн в платформите за внедряване на роботи
Софтуерната платформа, използвана за изграждане на работни процеси и управление на хуманоидни роботи, играе критична роля за безопасността. Добре проектираната платформа вгражда безопасността на архитектурно ниво, вместо да я третира като добавка.
Ключовите принципи за безопасност по дизайн за тези платформи включват:
Граници на поведението. Платформата трябва да налага строги ограничения върху поведението на робота – максимални скорости, ограничения на силата, разрешени работни зони – които не могат да бъдат отменени от инструкции за задачи или AI обучение. Тези граници трябва да бъдат конфигурируеми за всяко внедряване и за всеки модел робот.
Валидиране преди изпълнение. Когато се изгражда нов работен процес или платформата генерира инструкции за задачи, тя трябва да валидира тези инструкции спрямо правилата за безопасност, преди да ги изпрати на робота. Задачи, които нарушават ограниченията за безопасност, трябва да бъдат отхвърлени с ясно обяснение.
Одиторски следи. Всяка инструкция, изпратена до всеки робот, трябва да бъде регистрирана, заедно с източника на инструкцията (човешки оператор, създател на работен процес, автоматизиран график) и резултата. Това създава проследимостта, изисквана както от Регламента за машините, така и от Закона за ИИ.
Плавно влошаване. Когато роботът срещне неочаквана ситуация, платформата трябва да премине към безопасно поведение – спиране, отстъпване до безопасна позиция или искане на човешка намеса. Системата никога не трябва да „отгатва“ пътя си през двусмислен сценарий за безопасност.
Контрол на достъпа, базиран на роли. Не всеки потребител трябва да може да променя параметрите за безопасност. Платформата трябва да налага контроли за достъп, базирани на роли, които разделят оперативните задачи (назначаване на работни процеси, планиране) от конфигурацията на безопасността (ограничения на скоростта, прагове на силата, граници на зоните).
Практически контролен списък за съответствие
За производители, които се подготвят да внедрят хуманоидни роботи в европейска производствена среда, ето един практически контролен списък:
Преди закупуване:
- [ ] Потвърдете, че роботът има CE маркировка съгласно приложимата директива или регламент
- [ ] Изискайте ЕС декларация за съответствие и техническа документация от OEM
- [ ] Проверете кои режими на съвместна работа поддържа роботът (ISO/TS 15066)
- [ ] Разберете използваните AI системи и тяхната класификация на риска съгласно Закона на ЕС за ИИ
- [ ] Оценете функциите за безопасност на платформата за управление на парка (граници на поведението, одиторски следи, контроли за достъп)
Преди внедряване:
- [ ] Извършете оценка на риска, специфична за внедряването, обхващаща физически, екологични, специфични за задачата, интеракционни и киберсигурностни опасности
- [ ] Проектирайте оформлението на работното пространство със зони за безопасност, аварийни спирания и ясни табели
- [ ] Конфигурирайте ограниченията на поведението на робота (скорост, сила, работни зони), подходящи за внедряването
- [ ] Създайте програми за обучение на оператори, обхващащи нормална работа, аварийни процедури и протоколи за безопасност
- [ ] Настройте системи за мониторинг и регистриране за регулаторна проследимост
По време на работа:
- [ ] Непрекъснато наблюдавайте поведението на робота и производителността на парка
- [ ] Преглеждайте и актуализирайте оценката на риска, когато задачите, оформленията или софтуерът се променят
- [ ] Поддържайте дневници на инциденти и записи на почти инциденти
- [ ] Уверете се, че софтуерните актуализации са оценени за въздействие върху безопасността преди внедряване
- [ ] Провеждайте периодични одити на безопасността с квалифициран персонал
Продължаващо:
- [ ] Проследявайте регулаторните развития – разпоредбите на Закона на ЕС за ИИ все още се въвеждат поетапно
- [ ] Ангажирайте се с работни групи в индустрията по стандарти за безопасност на хуманоидни роботи
- [ ] Преглеждайте съветите за сигурност на OEM и прилагайте корекции своевременно
- [ ] Документирайте всички дейности по съответствие за потенциална регулаторна проверка
Продължаване напред безопасно
Регулаторните изисквания за внедряване на хуманоидни роботи в Европа са взискателни, но не са непреодолими. Те отразяват легитимна загриженост за безопасността на работниците и общественото доверие в системите, задвижвани от ИИ.
Производителите, които подхождат проактивно към съответствието – вграждайки го в планирането на внедряването си от първия ден – ще открият, че процесът всъщност подобрява техните операции. Задълбочената оценка на риска идентифицира реални опасности. Правилната документация създава институционално знание. Одиторските следи позволяват непрекъснато подобрение.
Производителите, които се затрудняват със съответствието, обикновено са тези, които го третират като второстепенен въпрос – внедряват първо и се опитват да приложат мерки за безопасност по-късно. Този подход е по-скъп, по-разрушителен и по-вероятно да доведе до пропуски.
Изводът: внедряването на хуманоидни роботи в Европа е абсолютно постижимо в рамките на настоящата регулаторна рамка. То просто изисква планиране, правилните партньори и ангажимент към безопасността като основен принцип, а не като задължение.