בטיחות רובוטים דמויי אדם ותאימות לאיחוד האירופי: מדריך מעשי
פריסת רובוטים דמויי אדם בייצור אירופאי דורשת עמידה בתקני בטיחות ורגולציה מחמירים. הנה מה שאתם צריכים לדעת.
Motion1 Inc. ·
פריסת רובוטים דמויי אדם במתקן ייצור אינה עוד קונספט עתידני. זה קורה עכשיו, במפעלים, מחסנים וקווי ייצור ברחבי אירופה. אך עם הפריסה מגיעה שאלה קריטית שכל יצרן חייב לענות עליה לפני שרובוט בודד מתחיל לפעול: האם פריסה זו בטוחה ותואמת לתקנות?
לאיחוד האירופי יש כמה ממסגרות הרגולציה המקיפות ביותר בעולם בכל הנוגע למכונות תעשייתיות, בינה מלאכותית ובטיחות במקום העבודה. עבור יצרנים הפורסים רובוטים דמויי אדם, תקנות אלו אינן שיקולים אופציונליים - הן דרישות חוקיות עם השלכות ממשיות לאי-ציות.
מדריך זה סוקר את הנוף הרגולטורי, מפרט את התקנים וההנחיות המרכזיים החלים, ומספק רשימת בדיקה מעשית להשגת ושימור ציות לתקנות.
הנוף הרגולטורי לרובוטים דמויי אדם
רובוטים דמויי אדם תופסים עמדה יוצאת דופן במסגרת הרגולטורית. הם אינם רובוטים תעשייתיים מסורתיים המקובעים לרצפה מאחורי כלובים בטיחותיים. הם ניידים, אוטונומיים ומתוכננים לעבוד לצד בני אדם. משמעות הדבר היא שהם נופלים תחת קטגוריות רגולטוריות מרובות וחופפות.
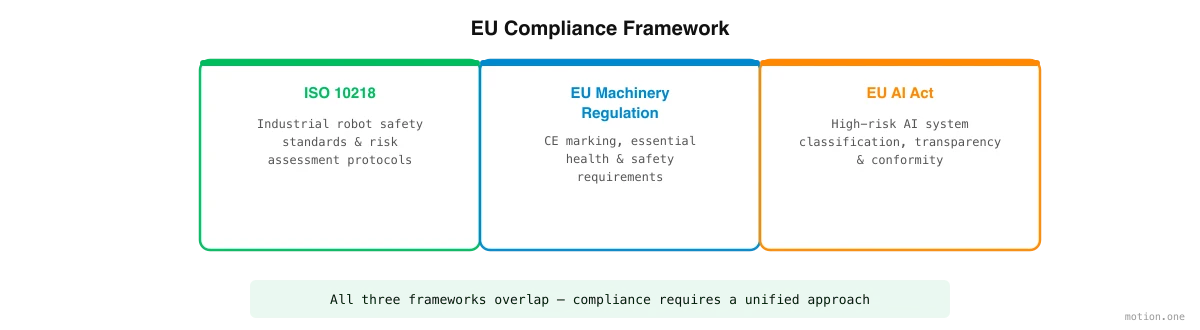
ברמה גבוהה, שלוש מסגרות רגולטוריות הן הרלוונטיות ביותר:
- תקני בטיחות למכונות תעשייתיות (ISO 10218, ISO 15066)
- תקנת המכונות של האיחוד האירופי 2023/1230 (מחליפה את הנחיית המכונות הישנה 2006/42/EC)
- חוק הבינה המלאכותית של האיחוד האירופי (תקנה 2024/1689)
כל אחת ממסגרות אלו מתייחסת להיבטים שונים של פריסת רובוטים דמויי אדם. יחד, הן מגדירות את דרישות הבטיחות, התיעוד והתפעול שיצרנים חייבים לעמוד בהן.
ראוי לציין שהנוף הרגולטורי עדיין מתפתח. רובוטים דמויי אדם מאתגרים קטגוריות קיימות, ורגולטורים פועלים באופן פעיל על הנחיות ספציפיות למערכות רובוטים דמויי אדם ושיתופיים. יצרנים צריכים להתייחס לציות כתהליך מתמשך, לא כתרגיל הסמכה חד פעמי.
ISO 10218 ובטיחות רובוטים תעשייתיים
ISO 10218 הוא התקן הבינלאומי הבסיסי לבטיחות רובוטים תעשייתיים. הוא מגיע בשני חלקים:
- ISO 10218-1 מכסה את דרישות הבטיחות עבור הרובוט עצמו – תכנונו, בנייתו ואמצעי ההגנה המובנים בו.
- ISO 10218-2 מכסה את בטיחות מערכות הרובוטים ושילובן בסביבות ייצור – כולל פריסת תאים, אמצעי הגנה והערכת סיכונים.
עבור רובוטים דמויי אדם, ISO 10218 רלוונטי אך לא תמיד מספיק בפני עצמו. התקן תוכנן במקור עבור רובוטים תעשייתיים מסורתיים הפועלים בסביבות כלואות. רובוטים דמויי אדם העובדים לצד מפעילים אנושיים נופלים לקטגוריית הרובוטים השיתופיים (cobots), אשר כפופים בנוסף ל-ISO/TS 15066.
ISO/TS 15066 מגדיר ארבעה מצבי פעולה שיתופיים:
- עצירה מנוטרת בדירוג בטיחות. הרובוט עוצר כאשר אדם נכנס למרחב העבודה המשותף.
- הכוונה ידנית. אדם מנחה פיזית את הרובוט בתנועותיו.
- ניטור מהירות והפרדה. הרובוט מאט או עוצר בהתבסס על קרבת בני אדם.
- הגבלת כוח ועוצמה. הרובוט מתוכנן כך שכל מגע עם אדם יישאר מתחת לסף כאב ופציעה.
רוב פריסות הרובוטים דמויי האדם בייצור מסתמכות על שילוב של ניטור מהירות והפרדה והגבלת כוח ועוצמה. הגישה הספציפית תלויה במשימות המבוצעות, בקיבולת המטען של הרובוט ובפריסת מרחב העבודה.
יצרנים צריכים לעבוד עם ספק הרובוטים שלהם ועם אינטגרטור בטיחות מוסמך כדי לקבוע אילו מצבי שיתוף פעולה חלים על הפריסה שלהם ולאמת ציות באמצעות בדיקות.
תקנת המכונות של האיחוד האירופי 2023/1230
תקנת המכונות של האיחוד האירופי (2023/1230) היא היורשת של הנחיית המכונות הוותיקה (2006/42/EC). היא נכנסה לתוקף בשנת 2023 ותהפוך לחלה במלואה בינואר 2027, עם תקופת מעבר שבמהלכה יצרנים יכולים לציית להנחיה הישנה או לתקנה החדשה.
התקנה החדשה מציגה מספר שינויים הרלוונטיים ישירות לפריסות רובוטים דמויי אדם:
תיעוד דיגיטלי. התקנה מאפשרת לספק תיעוד טכני והוראות בפורמט דיגיטלי, מה שמפחית את הנטל של רישומי ציות מבוססי נייר. עבור צי רובוטים המנוהל באמצעות פלטפורמות תוכנה, הדבר מתיישב היטב עם גישות תיעוד מרכזיות.
דרישות אבטחת סייבר. לראשונה, תקנת המכונות מתייחסת במפורש לאבטחת סייבר. רובוטים דמויי אדם המחוברים לרשתות – שהם למעשה כולם – חייבים להיות מוגנים מפני גישה בלתי מורשית, שיבוש ושחיתות נתונים. זה כולל מנגנוני עדכון תוכנה מאובטחים, בקרות גישה ואמצעי אבטחת רשת.
שינוי מהותי. התקנה מבהירה מתי שינויים במכונות קיימות מפעילים הערכת התאמה חדשה. עבור רובוטים דמויי אדם המקבלים עדכוני תוכנה תכופים (זרימות עבודה חדשות, מודלי AI מעודכנים, פרמטרי בטיחות שונו), הבנת מתי עדכון מהווה "שינוי מהותי" היא קריטית. לא כל עדכון תוכנה מפעיל הערכה חדשה, אך שינויים המשפיעים על פונקציות הבטיחות של הרובוט או על השימוש המיועד לו כנראה כן.
מערכות לומדות עצמית. התקנה מכירה בכך שמכונות מסוימות משלבות יכולות AI ולמידת מכונה. עבור מערכות אלו, יצרנים חייבים להבטיח שהמכונה תישאר בטוחה לאורך כל תהליך הלמידה שלה – לא רק בפריסה הראשונית. לכך יש השלכות ישירות על רובוטים דמויי אדם המסתגלים להתנהגותם בהתבסס על ניסיון תפעולי.
כדי לציית לתקנת המכונות של האיחוד האירופי, יצרנים הפורסים רובוטים דמויי אדם חייבים:
- לבצע הערכת סיכונים יסודית המכסה את כל הסכנות הצפויות
- ליישם דרישות בריאות ובטיחות חיוניות (EHSR) כהגדרתן בנספח III
- להכין תיעוד טכני (שיכול כעת להיות דיגיטלי)
- להנפיק הצהרת התאמה של האיחוד האירופי
- להצמיד את סימון ה-CE
ה-OEM של הרובוט אחראי בדרך כלל לסימון CE של הרובוט עצמו. אך היצרן הפורס את הרובוט אחראי להבטיח שהמערכת הכוללת – רובוט, מרחב עבודה, אינטגרציה ונהלי הפעלה – בטוחה ותואמת לתקנות.
השלכות חוק הבינה המלאכותית של האיחוד האירופי
חוק הבינה המלאכותית של האיחוד האירופי (תקנה 2024/1689) הוא הרגולציה המקיפה הראשונה בעולם לבינה מלאכותית. הוא נכנס לתוקף באוגוסט 2024, כאשר הוראות שונות הופכות לחלות בלוח זמנים מדורג עד 2027.
עבור רובוטים דמויי אדם, חוק הבינה המלאכותית רלוונטי מכיוון שרובוטים אלו נשלטים על ידי מערכות AI - מתפיסה וניווט ועד תכנון משימות ואינטראקציה אנושית. חוק הבינה המלאכותית מסווג מערכות AI לקטגוריות סיכון, והסיווג קובע את הדרישות הרגולטוריות.
מערכות AI בסיכון גבוה. מערכות AI המשמשות כרכיבי בטיחות של מוצרים הכפופים בעצמם להערכת התאמה של צד שלישי (כמו מכונות תחת תקנת המכונות) מסווגות כבעלות סיכון גבוה. משמעות הדבר היא שמערכות ה-AI השולטות ברובוטים דמויי אדם בסביבות ייצור צפויות מאוד להיות מסווגות כבעלות סיכון גבוה תחת חוק הבינה המלאכותית.
מערכות AI בסיכון גבוה חייבות לעמוד בדרישות הכוללות:
- ניהול סיכונים. תהליך ניהול סיכונים מתמשך לאורך כל מחזור החיים של מערכת ה-AI.
- ממשל נתונים. מערכי נתונים לאימון, אימות ובדיקה חייבים לעמוד בקריטריוני איכות.
- תיעוד טכני. תיעוד מפורט של תכנון, פיתוח והייעוד של מערכת ה-AI.
- שמירת רשומות. רישום אוטומטי של אירועים במהלך הפעולה כדי לאפשר עקיבות.
- שקיפות. מידע ברור למפעילים אודות יכולות, מגבלות והשימוש המיועד של מערכת ה-AI.
- פיקוח אנושי. מערכת ה-AI חייבת להיות מתוכננת לאפשר פיקוח אנושי יעיל, כולל היכולת להתערב ולעקוף.
- דיוק, חוסן ואבטחת סייבר. מערכת ה-AI חייבת להשיג רמות דיוק מתאימות ולהיות עמידה בפני שגיאות, תקלות והתקפות עוינות.
עבור יצרנים הפורסים רובוטים דמויי אדם, ההשלכה המעשית היא שהם זקוקים לראות במערכות ה-AI הפועלות על הרובוטים שלהם. משמעות הדבר היא עבודה עם ספק הרובוטים וספק התוכנה שלהם כדי להבטיח שהתיעוד, הרישום ומנגנוני הפיקוח הנדרשים קיימים.
הערכת סיכונים לכל פריסה
אחת מפעילויות הציות החשובות ביותר היא הערכת הסיכונים הספציפית לפריסה. זו חורגת מהערכת הסיכונים הכללית המבוצעת על ידי ה-OEM של הרובוט. היא מעריכה את הסכנות הספציפיות הקיימות במתקן שלך, עם העובדים שלך, המבצעים את המשימות שלך.
הערכת סיכונים יסודית הספציפית לפריסה צריכה לכלול:
סכנות פיזיות. מהם תרחישי המגע הפוטנציאליים בין הרובוט לעובדים אנושיים? אילו כוחות ומהירויות מעורבים? האם קיימות נקודות צביטה, אזורי ריסוק או אזורים שבהם עובד עלול להילכד?
סכנות סביבתיות. מהם תנאי הרצפה? האם יש שיפועים, מכשולים או משטחים רטובים? מהי התאורה? האם קיימות טמפרטורות קיצוניות שעלולות להשפיע על ביצועי הרובוט?
סכנות ספציפיות למשימה. אילו חפצים הרובוט מטפל בהם? האם הם חדים, חמים, כבדים או שבירים? מה קורה אם הרובוט מפיל חפץ? מהן ההשלכות של משימה שבוצעה באופן שגוי?
סכנות אינטראקציה. כיצד עובדים אנושיים מקיימים אינטראקציה עם הרובוט? האם יש נתיבים משותפים? עמדות עבודה משותפות? נקודות מסירה שבהן אדם מקבל חפץ מהרובוט?
סכנות אבטחת סייבר. מה קורה אם חיבור הרשת של הרובוט משתבש? מה אם משתמש בלתי מורשה מקבל גישה למערכת ניהול הצי? מה אם עדכון תוכנה מציג באג בהתנהגות קריטית לבטיחות?
הערכת הסיכונים צריכה להניב רשימה מתועדת של סכנות, דירוגי סיכון ואמצעי הפחתה. יש לבחון אותה מחדש בכל פעם שהפריסה משתנה – משימות חדשות, פריסות מרחב עבודה חדשות, דגמי רובוטים חדשים או עדכוני תוכנה משמעותיים.
בטיחות בתכנון בפלטפורמות פריסת רובוטים
פלטפורמת התוכנה המשמשת לבניית זרימות עבודה וניהול רובוטים דמויי אדם ממלאת תפקיד קריטי בבטיחות. פלטפורמה מעוצבת היטב מטמיעה בטיחות ברמה הארכיטקטונית, במקום להתייחס אליה כתוסף.
עקרונות מפתח של בטיחות בתכנון עבור פלטפורמות אלו כוללים:
גבולות התנהגות. הפלטפורמה צריכה לאכוף מגבלות קשיחות על התנהגות הרובוט – מהירויות מרביות, מגבלות כוח, אזורי עבודה מותרים – שלא ניתן לעקוף על ידי הוראות משימה או למידת AI. גבולות אלו צריכים להיות ניתנים להגדרה לכל פריסה ולכל דגם רובוט.
אימות לפני ביצוע. כאשר נבנית זרימת עבודה חדשה או שהפלטפורמה מייצרת הוראות משימה, עליה לאמת הוראות אלו מול כללי בטיחות לפני שליחתן לרובוט. משימות המפרות אילוצי בטיחות צריכות להידחות עם הסבר ברור.
שבילי ביקורת. כל הוראה שנשלחת לכל רובוט צריכה להיות מתועדת, יחד עם מקור ההוראה (מפעיל אנושי, בונה זרימת עבודה, לוח זמנים אוטומטי) והתוצאה. זה יוצר את העקיבות הנדרשת הן על ידי תקנת המכונות והן על ידי חוק הבינה המלאכותית.
התדרדרות הדרגתית. כאשר רובוט נתקל במצב בלתי צפוי, הפלטפורמה צריכה לחזור להתנהגות בטוחה כברירת מחדל – עצירה, נסיגה לעמדה בטוחה או בקשת התערבות אנושית. המערכת לעולם לא צריכה "לנחש" את דרכה בתרחיש בטיחותי מעורפל.
בקרת גישה מבוססת תפקידים. לא כל משתמש צריך להיות מסוגל לשנות פרמטרי בטיחות. הפלטפורמה צריכה לאכוף בקרות גישה מבוססות תפקידים המפרידות בין משימות תפעוליות (הקצאת זרימות עבודה, תזמון) לבין תצורת בטיחות (מגבלות מהירות, ספי כוח, גבולות אזורים).
רשימת בדיקה מעשית לציות
עבור יצרנים המתכוננים לפרוס רובוטים דמויי אדם בסביבת ייצור אירופית, הנה רשימת בדיקה מעשית:
לפני הרכישה:
- [ ] ודא שלרובוט יש סימון CE תחת ההנחיה או התקנה הרלוונטית
- [ ] בקש את הצהרת התאמה של האיחוד האירופי ואת התיעוד הטכני מה-OEM
- [ ] ודא אילו מצבי פעולה שיתופיים הרובוט תומך בהם (ISO/TS 15066)
- [ ] הבן את מערכות ה-AI המשמשות ואת סיווג הסיכונים שלהן תחת חוק הבינה המלאכותית של האיחוד האירופי
- [ ] הערך את תכונות הבטיחות של פלטפורמת ניהול הצי (גבולות התנהגות, שבילי ביקורת, בקרות גישה)
לפני הפריסה:
- [ ] בצע הערכת סיכונים ספציפית לפריסה המכסה סכנות פיזיות, סביבתיות, ספציפיות למשימה, אינטראקציה ואבטחת סייבר
- [ ] תכנן את פריסת מרחב העבודה עם אזורי בטיחות, עצירות חירום ושילוט ברור
- [ ] הגדר מגבלות התנהגות רובוט (מהירות, כוח, אזורי עבודה) המתאימות לפריסה
- [ ] קבע תוכניות הכשרה למפעילים המכסות פעולה רגילה, נהלי חירום ופרוטוקולי בטיחות
- [ ] הקם מערכות ניטור ורישום לעקיבות רגולטורית
במהלך הפעולה:
- [ ] עקוב אחר התנהגות הרובוט וביצועי הצי באופן רציף
- [ ] סקור ועדכן את הערכת הסיכונים כאשר משימות, פריסות או תוכנה משתנים
- [ ] שמור יומני אירועים ורשומות של כמעט-תאונות
- [ ] ודא שעדכוני תוכנה מוערכים מבחינת השפעתם על הבטיחות לפני הפריסה
- [ ] בצע ביקורות בטיחות תקופתיות עם צוות מוסמך
מתמשך:
- [ ] עקוב אחר התפתחויות רגולטוריות – הוראות חוק הבינה המלאכותית של האיחוד האירופי עדיין נכנסות לתוקף בהדרגה
- [ ] השתתף בקבוצות עבודה בתעשייה בנושא תקני בטיחות לרובוטים דמויי אדם
- [ ] סקור הודעות אבטחה של OEM ויישם תיקונים במהירות
- [ ] תעד את כל פעילויות הציות לבדיקה רגולטורית פוטנציאלית
מתקדמים בבטחה
הדרישות הרגולטוריות לפריסת רובוטים דמויי אדם באירופה תובעניות, אך אינן בלתי ניתנות להתגברות. הן משקפות דאגה לגיטימית לבטיחות העובדים ולאמון הציבור במערכות מבוססות AI.
יצרנים הניגשים לציות באופן יזום – בונים אותו לתוך תכנון הפריסה שלהם מהיום הראשון – יגלו שהתהליך למעשה משפר את פעילותם. הערכת סיכונים יסודית מזהה סכנות אמיתיות. תיעוד נכון יוצר ידע מוסדי. שבילי ביקורת מאפשרים שיפור מתמיד.
היצרנים המתקשים בציות הם בדרך כלל אלה המתייחסים אליו כאל מחשבה שנייה - פורסים תחילה ומנסים להתאים אמצעי בטיחות מאוחר יותר. גישה זו יקרה יותר, משבשת יותר וסביר יותר שתגרום לפערים.
השורה התחתונה: פריסת רובוטים דמויי אדם באירופה בהחלט ניתנת להשגה במסגרת הרגולטורית הנוכחית. היא פשוט דורשת תכנון, שותפים נכונים ומחויבות לבטיחות כעיקרון ראשון ולא כחובה.