Безопасность гуманоидных роботов и соответствие требованиям ЕС: Практическое руководство
Развертывание человекоподобных роботов в европейском производстве требует соблюдения строгих стандартов безопасности и нормативных требований. Вот что Вам необходимо знать.
Motion1 Inc. ·
Развертывание человекоподобных роботов на производственных предприятиях больше не является футуристической концепцией. Это происходит сейчас на европейских заводах, складах и производственных линиях. Но с развертыванием возникает критический вопрос, на который каждый производитель должен ответить, прежде чем один робот начнет работать: является ли это развертывание безопасным и соответствующим требованиям?
Европейский Союз имеет одни из самых всеобъемлющих нормативно-правовых баз в мире, когда речь идет о промышленном оборудовании, искусственном интеллекте и безопасности на рабочем месте. Для производителей, развертывающих человекоподобных роботов, эти правила не являются необязательными соображениями – это юридические требования с реальными последствиями за несоблюдение.
Это руководство рассматривает нормативно-правовую базу, объясняет применимые ключевые стандарты и директивы, а также предоставляет практический контрольный список для достижения и поддержания соответствия.
Нормативно-правовая база для человекоподобных роботов
Человекоподобные роботы занимают необычное положение в нормативно-правовой базе. Это не традиционные промышленные роботы, прикрепленные к полу за защитными ограждениями. Они мобильны, автономны и предназначены для работы рядом с людьми. Это означает, что они подпадают под несколько пересекающихся нормативных категорий.
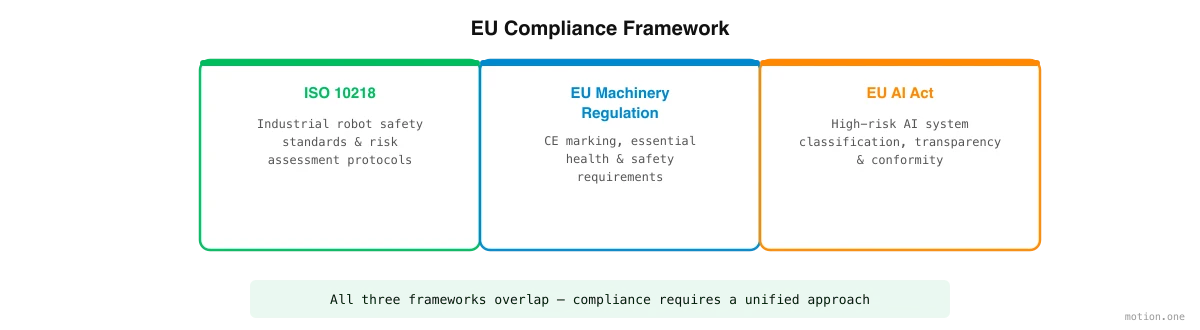
На высоком уровне наиболее актуальны три нормативно-правовые базы:
- Стандарты безопасности промышленного оборудования (ISO 10218, ISO 15066)
- Регламент ЕС по машинному оборудованию 2023/1230 (заменяющий старую Директиву по машинному оборудованию 2006/42/EC)
- Закон ЕС об ИИ (Регламент 2024/1689)
Каждая из этих рамок затрагивает различные аспекты развертывания человекоподобных роботов. Вместе они определяют требования к безопасности, документации и эксплуатации, которым должны соответствовать производители.
Стоит отметить, что нормативно-правовая база все еще развивается. Человекоподобные роботы бросают вызов существующим категориям, и регулирующие органы активно работают над рекомендациями, специфичными для человекоподобных и коллаборативных робототехнических систем. Производители должны рассматривать соответствие как непрерывный процесс, а не как одноразовую сертификацию.
ISO 10218 и безопасность промышленных роботов
ISO 10218 - это основополагающий международный стандарт безопасности промышленных роботов. Он состоит из двух частей:
- ISO 10218-1 охватывает требования безопасности к самому роботу - его конструкции, сборке и встроенным защитным мерам.
- ISO 10218-2 охватывает безопасность робототехнических систем и их интеграцию в производственные среды - включая компоновку ячеек, защитные меры и оценку рисков.
Для человекоподобных роботов ISO 10218 актуален, но не всегда достаточен сам по себе. Стандарт изначально был разработан для традиционных промышленных роботов, работающих в огороженных средах. Человекоподобные роботы, работающие рядом с операторами-людьми, относятся к категории коллаборативных роботов (коботов), которые дополнительно регулируются ISO/TS 15066.
ISO/TS 15066 определяет четыре режима совместной работы:
- Остановка с контролем безопасности. Робот останавливается, когда человек входит в общее рабочее пространство.
- Ручное управление. Человек физически направляет робота в движениях.
- Мониторинг скорости и расстояния. Робот замедляется или останавливается в зависимости от близости людей.
- Ограничение мощности и силы. Робот спроектирован таким образом, чтобы любой контакт с человеком оставался ниже порогов боли и травм.
Большинство развертываний человекоподобных роботов в производстве полагаются на комбинацию мониторинга скорости и расстояния, а также ограничения мощности и силы. Конкретный подход зависит от выполняемых задач, грузоподъемности робота и планировки рабочего пространства.
Производителям следует работать со своим поставщиком роботов и квалифицированным интегратором по безопасности, чтобы определить, какие режимы совместной работы применимы к их развертыванию, и подтвердить соответствие посредством тестирования.
Регламент ЕС по машинному оборудованию 2023/1230
Регламент ЕС по машинному оборудованию (2023/1230) является преемником давней Директивы по машинному оборудованию (2006/42/EC). Он вступил в силу в 2023 году и станет полностью применимым в январе 2027 года, с переходным периодом, в течение которого производители могут соблюдать либо старую директиву, либо новый регламент.
Новый регламент вводит несколько изменений, которые непосредственно касаются развертывания человекоподобных роботов:
Цифровая документация. Регламент позволяет предоставлять техническую документацию и инструкции в цифровом формате, снижая нагрузку, связанную с бумажными записями о соответствии. Для парков роботов, управляемых через программные платформы, это хорошо согласуется с централизованными подходами к документации.
Требования кибербезопасности. Впервые Регламент по машинному оборудованию явно затрагивает кибербезопасность. Человекоподобные роботы, подключенные к сетям - а это практически все из них - должны быть защищены от несанкционированного доступа, несанкционированного изменения и повреждения данных. Это включает механизмы безопасного обновления программного обеспечения, контроль доступа и меры сетевой безопасности.
Существенная модификация. Регламент уточняет, когда модификации существующего оборудования вызывают новую оценку соответствия. Для человекоподобных роботов, которые часто получают обновления программного обеспечения (новые рабочие процессы, обновленные модели ИИ, измененные параметры безопасности), критически важно понимать, когда обновление представляет собой «существенную модификацию». Не каждое обновление программного обеспечения вызывает новую оценку, но изменения, влияющие на функции безопасности робота или предполагаемое использование, вероятно, вызывают.
Самообучающиеся системы. Регламент признает, что некоторые машины включают возможности ИИ и машинного обучения. Для этих систем производители должны гарантировать, что машина остается безопасной на протяжении всего процесса обучения - не только при первоначальном развертывании. Это имеет прямые последствия для человекоподобных роботов, которые адаптируют свое поведение на основе операционного опыта.
Для соблюдения Регламента ЕС по машинному оборудованию производители, развертывающие человекоподобных роботов, должны:
- Провести тщательную оценку рисков, охватывающую все предвидимые опасности
- Применять основные требования по охране здоровья и безопасности (EHSR), как определено в Приложении III
- Подготовить техническую документацию (которая теперь может быть цифровой)
- Выдать Декларацию соответствия ЕС
- Нанести маркировку CE
OEM робота обычно несет ответственность за маркировку CE самого робота. Но производитель, развертывающий робота, несет ответственность за обеспечение безопасности и соответствия всей системы - робота, рабочего пространства, интеграции и операционных процедур.
Последствия Закона ЕС об ИИ
Закон ЕС об ИИ (Регламент 2024/1689) является первым в мире всеобъемлющим регулированием искусственного интеллекта. Он вступил в силу в августе 2024 года, при этом различные положения будут применяться поэтапно до 2027 года.
Для человекоподобных роботов Закон об ИИ актуален, потому что эти роботы управляются системами ИИ - от восприятия и навигации до планирования задач и взаимодействия с человеком. Закон об ИИ классифицирует системы ИИ по категориям риска, и эта классификация определяет нормативные требования.
Системы ИИ высокого риска. Системы ИИ, используемые в качестве компонентов безопасности продуктов, которые сами подлежат сторонней оценке соответствия (например, машинное оборудование в соответствии с Регламентом по машинному оборудованию), классифицируются как высокорисковые. Это означает, что системы ИИ, управляющие человекоподобными роботами в производственных средах, очень вероятно будут классифицированы как высокорисковые в соответствии с Законом об ИИ.
Системы ИИ высокого риска должны соответствовать следующим требованиям:
- Управление рисками. Непрерывный процесс управления рисками на протяжении всего жизненного цикла системы ИИ.
- Управление данными. Наборы данных для обучения, валидации и тестирования должны соответствовать критериям качества.
- Техническая документация. Подробная документация по проектированию, разработке и предполагаемому назначению системы ИИ.
- Ведение записей. Автоматическая регистрация событий во время работы для обеспечения отслеживаемости.
- Прозрачность. Четкая информация для развертывающих сторон о возможностях, ограничениях и предполагаемом использовании системы ИИ.
- Человеческий надзор. Система ИИ должна быть спроектирована таким образом, чтобы обеспечивать эффективный человеческий надзор, включая возможность вмешательства и отмены.
- Точность, надежность и кибербезопасность. Система ИИ должна достигать соответствующего уровня точности и быть устойчивой к ошибкам, сбоям и враждебным атакам.
Для производителей, развертывающих человекоподобных роботов, практическое следствие заключается в том, что им необходима видимость систем ИИ, работающих на их роботах. Это означает работу с их поставщиком роботов и поставщиком программного обеспечения для обеспечения наличия необходимой документации, регистрации и механизмов надзора.
Оценка рисков для каждого развертывания
Одним из наиболее важных видов деятельности по обеспечению соответствия является оценка рисков, специфичная для развертывания. Это выходит за рамки общей оценки рисков, выполняемой OEM робота. Она оценивает конкретные опасности, присутствующие на Вашем объекте, с Вашими работниками, выполняющими Ваши задачи.
Тщательная оценка рисков, специфичная для развертывания, должна охватывать:
Физические опасности. Каковы потенциальные сценарии контакта между роботом и работниками-людьми? Какие силы и скорости задействованы? Есть ли точки защемления, зоны раздавливания или области, где работник может быть зажат?
Экологические опасности. Каково состояние пола? Есть ли уклоны, препятствия или влажные поверхности? Каково освещение? Есть ли экстремальные температуры, которые могут повлиять на производительность робота?
Опасности, специфичные для задачи. С какими объектами работает робот? Они острые, горячие, тяжелые или хрупкие? Что произойдет, если робот уронит объект? Каковы последствия неправильного выполнения задачи?
Опасности взаимодействия. Как работники-люди взаимодействуют с роботом? Есть ли общие пути? Общие рабочие станции? Точки передачи, где человек получает объект от робота?
Опасности кибербезопасности. Что произойдет, если сетевое соединение робота будет нарушено? Что, если несанкционированный пользователь получит доступ к системе управления парком? Что, если обновление программного обеспечения введет ошибку в критически важное для безопасности поведение?
Результатом оценки рисков должен быть документированный список опасностей, оценок рисков и мер по их снижению. Она должна пересматриваться всякий раз, когда меняется развертывание - новые задачи, новая планировка рабочего пространства, новые модели роботов или значительные обновления программного обеспечения.
Безопасность по замыслу в платформах развертывания роботов
Программная платформа, используемая для создания рабочих процессов и управления человекоподобными роботами, играет критическую роль в безопасности. Хорошо спроектированная платформа встраивает безопасность на архитектурном уровне, а не рассматривает ее как дополнение.
Ключевые принципы безопасности по замыслу для таких платформ включают:
Границы поведения. Платформа должна устанавливать жесткие ограничения на поведение робота - максимальные скорости, пределы силы, разрешенные рабочие зоны - которые не могут быть отменены инструкциями по задаче или обучением ИИ. Эти границы должны быть настраиваемыми для каждого развертывания и каждой модели робота.
Валидация перед выполнением. Когда создается новый рабочий процесс или платформа генерирует инструкции по задаче, она должна проверять эти инструкции на соответствие правилам безопасности, прежде чем отправлять их роботу. Задачи, нарушающие ограничения безопасности, должны быть отклонены с четким объяснением.
Журналы аудита. Каждая инструкция, отправленная каждому роботу, должна быть зарегистрирована вместе с источником инструкции (оператор-человек, разработчик рабочего процесса, автоматизированное расписание) и результатом. Это создает отслеживаемость, требуемую как Регламентом по машинному оборудованию, так и Законом об ИИ.
Плавное снижение производительности. Когда робот сталкивается с неожиданной ситуацией, платформа должна по умолчанию переходить к безопасному поведению - останавливаться, отступать в безопасное положение или запрашивать вмешательство человека. Система никогда не должна «угадывать» свой путь в неоднозначном сценарии безопасности.
Контроль доступа на основе ролей. Не каждый пользователь должен иметь возможность изменять параметры безопасности. Платформа должна обеспечивать контроль доступа на основе ролей, который разделяет операционные задачи (назначение рабочих процессов, планирование) от конфигурации безопасности (ограничения скорости, пороговые значения силы, границы зон).
Практический контрольный список соответствия
Для производителей, готовящихся к развертыванию человекоподобных роботов в европейской производственной среде, вот практический контрольный список:
Перед закупкой:
- [ ] Подтвердите, что робот имеет маркировку CE в соответствии с применимой директивой или регламентом
- [ ] Запросите Декларацию соответствия ЕС и техническую документацию у OEM
- [ ] Проверьте, какие режимы совместной работы поддерживает робот (ISO/TS 15066)
- [ ] Разберитесь с используемыми системами ИИ и их классификацией рисков в соответствии с Законом ЕС об ИИ
- [ ] Оцените функции безопасности платформы управления парком (границы поведения, журналы аудита, контроль доступа)
Перед развертыванием:
- [ ] Проведите оценку рисков, специфичную для развертывания, охватывающую физические, экологические, специфичные для задачи, взаимодействия и кибербезопасности опасности
- [ ] Спроектируйте планировку рабочего пространства с зонами безопасности, аварийными остановками и четкой сигнализацией
- [ ] Настройте ограничения поведения робота (скорость, сила, рабочие зоны) в соответствии с развертыванием
- [ ] Разработайте программы обучения операторов, охватывающие нормальную работу, аварийные процедуры и протоколы безопасности
- [ ] Настройте системы мониторинга и регистрации для обеспечения нормативной отслеживаемости
Во время эксплуатации:
- [ ] Непрерывно отслеживайте поведение роботов и производительность парка
- [ ] Пересматривайте и обновляйте оценку рисков при изменении задач, планировок или программного обеспечения
- [ ] Ведите журналы инцидентов и записей о почти произошедших инцидентах
- [ ] Убедитесь, что обновления программного обеспечения оцениваются на предмет влияния на безопасность перед развертыванием
- [ ] Проводите периодические аудиты безопасности с квалифицированным персоналом
На постоянной основе:
- [ ] Отслеживайте изменения в законодательстве - положения Закона ЕС об ИИ все еще вводятся поэтапно
- [ ] Взаимодействуйте с отраслевыми рабочими группами по стандартам безопасности человекоподобных роботов
- [ ] Просматривайте рекомендации OEM по безопасности и оперативно применяйте исправления
- [ ] Документируйте все действия по обеспечению соответствия для потенциальной нормативной проверки
Двигаясь вперед безопасно
Нормативные требования к развертыванию человекоподобных роботов в Европе требовательны, но не являются непреодолимыми. Они отражают законную заботу о безопасности работников и общественном доверии к системам, работающим на основе ИИ.
Производители, которые подходят к соблюдению требований проактивно - встраивая его в свое планирование развертывания с первого дня - обнаружат, что этот процесс фактически улучшает их операции. Тщательная оценка рисков выявляет реальные опасности. Правильная документация создает институциональные знания. Журналы аудита обеспечивают постоянное улучшение.
Производители, которые сталкиваются с трудностями в соблюдении требований, как правило, относятся к этому как к второстепенной задаче - сначала развертывают, а затем пытаются модернизировать меры безопасности. Этот подход дороже, более разрушителен и с большей вероятностью приведет к пробелам.
Суть в том, что развертывание человекоподобных роботов в Европе абсолютно достижимо в рамках существующей нормативно-правовой базы. Это просто требует планирования, правильных партнеров и приверженности безопасности как первому принципу, а не как обязательству.