Scenarie: Humanoide robotter i supermarkeds-vareopfyldning
Et modelleret scenarie: humanoide robotter, der fylder hylder op og scanner lagerbeholdning i fire pilotbutikker hos en europæisk supermarkedskæde.
Motion1 Inc. ·
Supermarkedskæde - Hyldefyldning og Lagerbeholdningsscanning
Et modelleret scenarie: denne artikel beskriver en repræsentativ implementering, bygget på operationelle mønstre typiske for sektoren, snarere end en rapport om en navngiven kundeaftale. Tallene er illustrative estimater af, hvad en implementering af denne form kan opnå.
Udfordringen
En europæisk supermarkedskæde med over 120 butikker stod over for et vedvarende operationelt problem: at holde hylderne fyldte i åbningstiden. Genopfyldning sker typisk i to tidsrum – tidlig morgen, før butikken åbner, og under en stilstand midt på eftermiddagen. Men kundetrafikmønstrene har ændret sig, og mange butikker oplever nu en konstant strøm af kunder hele dagen, hvilket efterlader lidt tid til uforstyrret genopfyldning.
Resultatet var synlige huller på hylderne i spidsbelastningsperioder, hvilket direkte påvirkede salget. Intern analyse estimerede, at udsolgte hyldepladser kostede kæden mellem 3% og 5% af den potentielle daglige omsætning pr. butik. Manuel lagerbeholdningsscanning – at gå rundt i gangene med en håndholdt scanner for at identificere huller – var tidskrævende og inkonsekvent.
Løsningen
Kæden afprøvede humanoide robotter i fire butikker og implementerede to robotter pr. butik. Robotterne udførte to primære funktioner:
- Hyldefyldning. Robotter transporterer produktkasser fra baglokalet til butiksgulvet og placerer individuelle varer på udpegede hyldepladser. Prioriteter for genopfyldning bestemmes af realtidslagerdata fra butikkens styringssystem.
- Lagerbeholdningsscanning. Robotter udfører planlagte gangscanninger ved hjælp af visionssystemer til at identificere tomme hyldepladser, fejlplacerede varer og prisafvigelser. Scanresultater føres direkte ind i butikkens lagerstyringsplatform.
Flådestyringsplatformen gjorde det muligt for regionale ledere at overvåge robotoperationer på tværs af alle fire pilotbutikker fra et centraliseret dashboard. Arbejdsgange blev standardiseret på tværs af butikker, med mindre justeringer for layoutforskelle.
Implementeringstidslinje
- Måned 1-3: Detaljeret butikskortlægning og navigationstest i én pilotbutik. Robotbaner blev defineret for at undgå områder med kundetrængsel. Sikkerhedsprotokoller blev etableret for robot-kundeinteraktion (robotterne viger for kunder og opretholder minimale afstande).
- Måned 4: To robotter implementeret i den første pilotbutik. Den indledende drift var begrænset til genopfyldning tidlig morgen før butikkens åbning.
- Måned 5-6: Robotter begyndte at operere i åbningstiden. Protokoller for kundeinteraktion blev forfinet baseret på indledende feedback.
- Måned 7-9: Udrullet til yderligere tre butikker. Arbejdsgangskabeloner fra den første butik blev genbrugt, hvilket reducerede opsætningstiden med cirka 60%.
Modellerede Resultater (Første 9 Måneder På Tværs Af Fire Butikker)
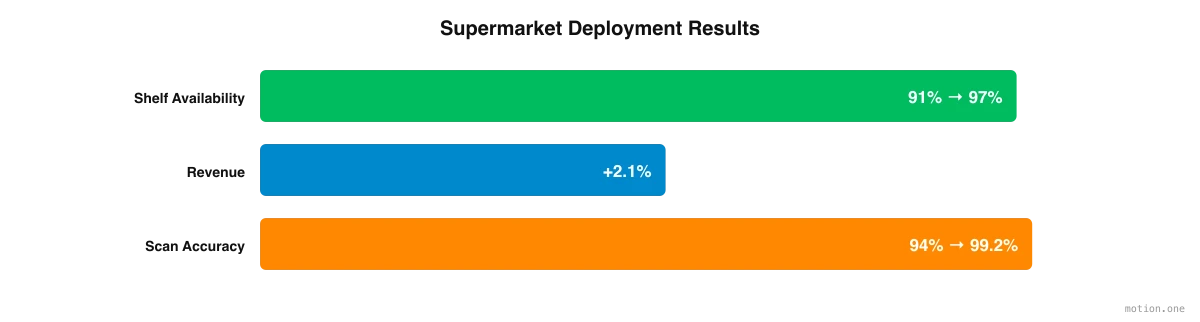
- Hyldetilgængelighed: Gennemsnitlig hyldetilgængelighed i åbningstiden forbedredes fra 91% til 97%.
- Omsætningspåvirkning: Estimeret omsætningsstigning på 2,1% pr. butik tilskrevet forbedret hyldetilgængelighed.
- Lagerbeholdningsnøjagtighed: Nøjagtigheden af lagerbeholdningsscanning nåede 99,2%, sammenlignet med 94% ved manuel scanning.
- Scanfrekvens: Robotter gennemførte fuld butikslagerbeholdningsscanning tre gange dagligt, sammenlignet med den tidligere én gang daglige manuelle scanning.
- Omfordeling af arbejdskraft: Butikspersonale, der tidligere var tildelt genopfyldning, blev flyttet til kundeservice og tilberedning af friske fødevarer – områder hvor kæden var underbemandet.
- Kundefeedback: Indledende undersøgelser viste, at 78% af kunderne var neutrale eller positive over for robotternes tilstedeværelse. Negativ feedback relaterede primært til trængsel i gangene under genopfyldning, hvilket blev løst ved at justere genopfyldningsplanerne.
Vigtigste Erfaringer
For detailhandlere, der overvejer implementering af humanoide robotter, tilbyder dette pilotprojekt flere praktiske erfaringer:
- Start der, hvor begrænsningen er tid, ikke antal medarbejdere. Genopfyldningsvinduer var blevet presset ud af kundestrøm hele dagen. Robotterne blev retfærdiggjort af hyldetilgængelighed i åbningstiden, ikke ved at fjerne personale fra butiksgulvet.
- Invester i softwarelaget. Flådestyringsplatformen var lige så vigtig som hardwaren. Genbrug af arbejdsgangskabeloner fra den første pilotbutik reducerede opsætningstiden i de næste tre med cirka 60%, og gav regionale ledere ét dashboard på tværs af alle fire.
- Planlæg en opstartsperiode på 3-6 måneder. Den første butik tog tre måneder med kortlægning og navigationstest, før en robot flyttede en eneste kasse. Budgetter tid og tålmodighed derefter.
- Mål det, der betyder noget. Hyldetilgængelighed og omsætningsstigning var de vigtigste tal, men scanningsnøjagtighed, scanfrekvens og kundestemning fortalte den fulde historie. Den fulde værdi af implementeringen strækker sig langt ud over kassen.
- Involver både kunder og personale. I en butik deler offentligheden gulvet med robotten. Undersøgelsesfeedback førte til konkrete ændringer her, herunder justerede genopfyldningsplaner for at reducere trængsel i gangene, mens butikspersonale flyttede til kundeservice og tilberedning af friske fødevarer.
Denne kædes pilotprojekt viser, at implementering af humanoide robotter i detailhandlen er praktisk, gavnlig og opnåelig med nuværende teknologi. Nøglen er at behandle det som en ændring i butiksdriften snarere end et teknologikøb, planlagt omkring åbningstider, kundekomfort og de skabeloner, der gør butik nummer to hurtigere end butik nummer et.