欧州製造業における労働力不足:ヒューマノイドロボットはギャップを埋められるでしょうか?
欧州メーカーは構造的な労働危機に直面しています。ヒューマノイドロボットは生産能力維持への道を開きますが、ただし、中小企業が導入しやすくなる場合に限られます。
Motion1 Inc. ·
構造的な危機、循環的な危機ではない
欧州の製造業は、自力では解決しない労働力不足に直面しています。これは、経済サイクルやパンデミック後の混乱によって引き起こされた一時的な落ち込みではありません。数十年かけて形成されてきた力によって引き起こされた構造的、人口統計学的な現実であり、いかなる採用費用を投じても覆すことはできません。
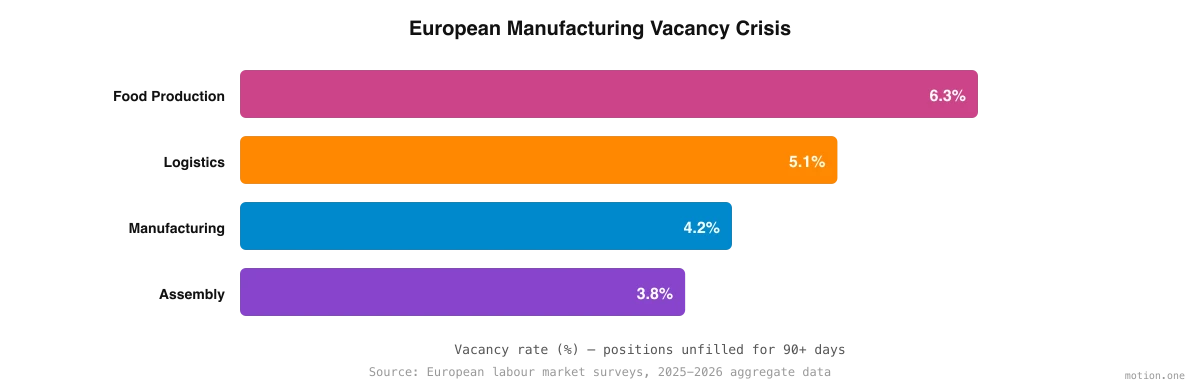
その数字は厳しいものです。ユーロスタットによると、EUの製造業者の77%が適切なスキルを持つ労働者の確保に困難を報告しています。複数のEU諸国では、製造業の欠員率が4%を超えており、これは通常の労働市場の摩擦ではなく、体系的な不足を示唆する水準です。製造業の労働力における平均年齢は上昇を続けており、毎年、この業界に参入する若者の数は減少しています。西ヨーロッパの労働コストは世界的に見ても最も高く、雇用主の社会保障費が総賃金に30%から40%上乗せされています。
これらは、賃金が確かに上昇しているとはいえ、賃上げによって解決できる問題ではありません。意識が高まっているとはいえ、自動化啓発キャンペーンによって解決できる問題でもありません。これらは人口統計学的な現実です。労働者は労働力から高齢化によって退出しつつあり、彼らに代わる製造業のキャリアを選択する若年労働者が十分にいません。人材供給パイプラインは構造的に不十分です。
中小規模の製造業のオペレーションマネージャーにとって、この不足は抽象的なマクロ経済のトレンドではありません。それは、未充足のポジションを抱えながら生産ラインを稼働させ、不足を補うために残業に頼り、疲労した労働者が長時間シフトをこなすことで品質が低下するのを目の当たりにし、そして、注文を履行するための人員を確保できないために受注を断るという日常的な現実です。
空のワークステーションのコスト
労働力不足は、単に人員数を減らすだけではありません。それらは、しばしば過小評価される形で、事業全体に波及します。
生産能力の低下は、最も明白な影響です。ポジションが未充足のままだと、生産ラインは最大スループットを下回って稼働します。人員不足のために80%の稼働率で操業している製造業者は、需要不足や設備制限のためではなく、作業を行う手が足りないために、収益潜在力の20%を失っています。
残業コストが問題を悪化させます。既存の労働者は、通常、標準賃金の150%から200%という割増料金で不足を補います。これは短期的には費用がかかり、長期的には持続不可能です。なぜなら、慢性的な残業は燃え尽き症候群、欠勤の増加、離職率の上昇につながり、それがさらに不足を悪化させるからです。
労働者が手薄になると、品質が低下します。疲労した作業員は、より多くの間違いを犯し、より多くの欠陥を見逃し、より多くの手抜きをします。食品・飲料、医薬品、自動車といった規制産業の製造業者にとって、品質問題はリコール、規制措置、そして労働力不足自体のコストをはるかに超える風評被害を引き起こす可能性があります。
生産能力が予測不可能になるにつれて、納期信頼性が低下します。一貫した納期に依存できない顧客は、最終的にそれができるサプライヤーを見つけるでしょう。より深い労働力プールを持つ大企業と競合する中小製造業者にとって、これは存続に関わる脅威です。
生産ライン上の1つの未充足ポジションは、製造業者に年間50,000ユーロから100,000ユーロの生産性損失をもたらす可能性があり、ほとんどの施設では常に複数の未充足ポジションが存在します。
従来の自動化が問題を解決しなかった理由
産業用ロボットアームは数十年前から工場に導入されており、専用の生産ラインにおける大量生産、高精度、固定位置のタスクの自動化において非常に成功を収めてきました。しかし、それらは労働力不足の問題を解決していません。なぜなら、不足はまさに従来のロボットアームでは対応できないタスクに集中しているからです。
ロボットアームは、タスクが正確に定義され、作業空間が専用に構築された構造化された予測可能な環境で優れています。それらは、ワークステーション間の移動、様々な形状やサイズの多様なオブジェクトの操作、機械ではなく人間向けに設計された環境での作業、そして日常的な製造作業がしばしば要求するような適応的な器用さを必要とするタスクには、効果が低く、しばしば非実用的です。
これらは、労働力不足が最も深刻な影響を与えるタスクです。
- ライン末端の梱包。ここでは、様々なサイズの製品をピッキングし、検査し、梱包する必要があります。
- マテリアルハンドリング。ここでは、工場フロア全体でコンポーネントをワークステーション間で移動させる必要があります。
- 軽作業の組み立て。ここでは、人間のような手の協調性で部品を方向付け、挿入し、固定する必要があります。
- 品質検査。ここでは、目視評価と物理的な操作が密接に関連しています。
これが、ヒューマノイドロボットが埋めるように設計されたギャップです。その人間型フォームファクターは、人間向けに設計された空間で作業し、人間の手向けに設計されたツールを使用し、人間の足向けに設計された経路を移動し、人間の器用さ向けに設計されたタスクを実行できることを意味します。それらは、従来のロボットアームが要求するような専用の作業セルやインフラの変更を必要としません。
最も必要とする製造業者にヒューマノイドをアクセス可能にする
労働力不足によって最も影響を受けている製造業者は、逆説的に、従来の方法でヒューマノイドロボットを導入する準備が最も整っていない企業です。従業員50人から500人の製造業者には、ロボットチームがありません。各導入ごとに統合に100,000ユーロを費やす予算がありません。エンジニアが工場フロアで反復作業を行う間、数ヶ月も待つ時間はありません。
これが、ハードウェアの能力と同じくらい、導入プラットフォームのアクセシビリティが重要である理由です。導入は、工場内でのロボット工学の専門知識の必要性を排除し、作業を理解しているオペレーションマネージャーが、プログラミングの概要を作成するのではなく、単にタスクを引き渡せるようにする必要があります。数ヶ月にわたる手動エンジニアリングを、AI駆動のシミュレーションによって数日間の自動トレーニングに置き換える必要があります。購入ではなくリースを提供し、総コストが既存の予算構造に収まる月々の運用費用に変換されるようにする必要があります。そして、既存のオペレーションチームが外部の専門家からの継続的なサポートなしに独立して使用できるフリート管理ツールを提供する必要があります。
これらの条件が満たされたとき、ヒューマノイドによる自動化は、それを最も必要とする製造業者、すなわち欧州製造業の屋台骨を形成し、労働危機を推進する人口統計学的要因に最も脆弱な中小企業にとってアクセス可能になります。
段階的な導入パス
ヒューマノイドによる自動化を検討している製造業者は、一夜にして事業全体を変革する必要はありません。最も効果的な導入戦略は段階的であり、小規模から開始し、実証された結果に基づいて規模を拡大します。
最初のフェーズは、最も影響が大きく、最も人員補充が困難なポジションに1体または2体のヒューマノイドをパイロット導入することです。目標は、工場全体を自動化することではなく、特定の環境で技術を検証し、実際の投資収益率を測定し、オペレーションチーム内で信頼を築くことです。このフェーズは通常、評価から稼働開始まで12〜15週間かかります。
第2フェーズでは、パイロット中に構築されたワークフロー、シミュレーション環境、および運用知識を活用し、同じ施設内の追加ポジションへの導入を拡大します。インフラがすでに存在するため、2体目と3体目のヒューマノイドは、1体目よりも大幅に速く導入されます。
第3フェーズでは、シフト、生産ライン、そして潜在的には複数の施設全体に規模を拡大します。フリート管理プラットフォームは一貫性を確保し、データとワークフローライブラリが成長するにつれて、追加ユニットごとの限界費用は減少し続けます。
この段階的なアプローチは、リスクを管理しつつ、ヒューマノイドによる自動化を効果的に拡大するために必要な組織能力を構築します。今日フェーズ1を開始する製造業者は、競合他社がまだ開始すべきかどうかを評価している間に、フェーズ3で規模を拡大しているでしょう。