מחסור בכוח אדם בתעשייה האירופית: האם רובוטים דמויי אדם יכולים למלא את הפער?
יצרנים אירופאים מתמודדים עם משבר כוח אדם מבני. רובוטים הומנואידים מציעים דרך לשמירה על כושר הייצור – אך ורק אם הטמעתם תהפוך לנגישה לעסקים קטנים ובינוניים.
Motion1 Inc. ·
משבר מבני, לא מחזורי
התעשייה האירופית מתמודדת עם מחסור בכוח אדם שלא ייפתר מעצמו. זו אינה ירידה זמנית הנגרמת על ידי מחזורים כלכליים או שיבושים שלאחר המגפה. זוהי מציאות מבנית, דמוגרפית, המונעת על ידי כוחות שהתפתחו במשך עשורים וששום סכום של הוצאות גיוס לא יוכל להפוך.
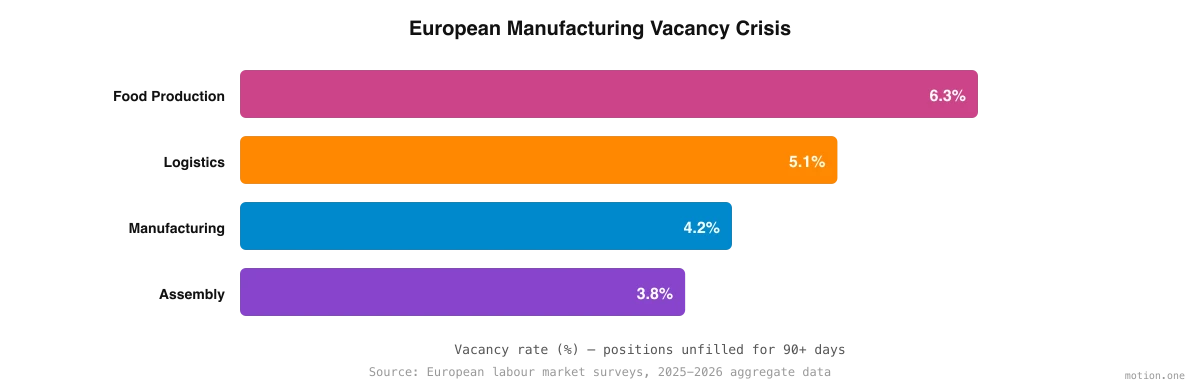
המספרים חדים. על פי Eurostat, שבעים ושבעה אחוזים מהיצרנים באיחוד האירופי מדווחים על קושי במציאת עובדים בעלי הכישורים הנכונים. במספר מדינות באיחוד האירופי שיעורי המשרות הפנויות בתעשייה עולים על ארבעה אחוזים – רמה המעידה על מחסור מערכתי ולא על חיכוך רגיל בשוק העבודה. הגיל הממוצע של כוח העבודה בתעשייה ממשיך לטפס, עם פחות צעירים הנכנסים למקצועות מדי שנה. עלויות העבודה במערב אירופה הן מהגבוהות בעולם, כאשר היטלי מעסיק סוציאליים מוסיפים שלושים עד ארבעים אחוזים על גבי השכר ברוטו.
אלו אינן בעיות שניתן לפתור על ידי העלאת שכר, אם כי השכר בהחלט עולה. אלו אינן בעיות שניתן לפתור על ידי קמפיינים למודעות לאוטומציה, אם כי המודעות גוברת. אלו מציאויות דמוגרפיות: העובדים יוצאים מכוח העבודה עקב גיל, ואין מספיק עובדים צעירים הבוחרים בקריירות בתעשייה כדי להחליף אותם. ההיצע אינו מספק מבחינה מבנית.
עבור מנהלי תפעול ביצרנים קטנים ובינוניים, מחסור זה אינו מגמה מקרו-כלכלית מופשטת. זוהי המציאות היומיומית של הפעלת קווי ייצור עם משרות לא מאוישות, הסתמכות על שעות נוספות כדי לכסות פערים, צפייה באיכות מתדרדרת כאשר עובדים עייפים דוחפים את עצמם במשמרות ארוכות, ודחיית הזמנות מכיוון שאינך יכול לאייש את הקיבולת כדי למלא אותן.
עלות עמדות עבודה ריקות
מחסור בכוח אדם אינו רק מפחית את מצבת העובדים. הוא מתפשט לכל אורך הפעילות בדרכים שלעיתים קרובות מוערכות בחסר.
קיבולת מופחתת היא ההשפעה הברורה ביותר. כאשר משרות נשארות לא מאוישות, קווי הייצור פועלים מתחת לתפוקה מקסימלית. יצרן הפועל בשמונים אחוז קיבולת עקב מחסור בכוח אדם משאיר עשרים אחוז מפוטנציאל ההכנסות שלו על השולחן – לא בגלל ביקוש לא מספק או מגבלות ציוד, אלא בגלל שאין מספיק ידיים לבצע את העבודה.
עלויות שעות נוספות מחמירות את הבעיה. עובדים קיימים מכסים פערים בתעריפים מוגדלים, בדרך כלל 150 עד 200 אחוזים מהשכר הסטנדרטי. זה יקר בטווח הקצר ובלתי בר קיימא בטווח הארוך, שכן שעות נוספות כרוניות מובילות לשחיקה, היעדרות מוגברת ותחלופת עובדים גבוהה – מה שמחמיר עוד יותר את המחסור.
האיכות נפגעת כאשר עובדים מתוחים יתר על המידה. מפעילים עייפים מבצעים יותר טעויות, מפספסים יותר פגמים ונוקטים יותר קיצורי דרך. עבור יצרנים בתעשיות מפוקחות – מזון ומשקאות, תרופות, רכב – בעיות איכות עלולות לגרום לריקולים, פעולות רגולטוריות ונזק למוניטין העולה בהרבה על עלות המחסור בכוח אדם עצמו.
אמינות האספקה נשחקת ככל שקיבולת הייצור הופכת בלתי צפויה. לקוחות שאינם יכולים לסמוך על לוחות זמנים עקביים לאספקה ימצאו בסופו של דבר ספקים שיכולים. עבור יצרני SME המתחרים בחברות גדולות יותר עם מאגרי כוח אדם עמוקים יותר, זהו איום קיומי.
משרה אחת לא מאוישת בקו ייצור יכולה לעלות ליצרן 50,000 עד 100,000 אירו בשנה באובדן פרודוקטיביות – ולרוב המתקנים יש מספר משרות לא מאוישות בכל זמן נתון.
מדוע אוטומציה מסורתית לא פתרה את הבעיה
זרועות רובוטיות תעשייתיות נמצאות במפעלים כבר עשורים, והן הצליחו באופן עצום באוטומציה של משימות בנפח גבוה, דיוק גבוה ומיקום קבוע בקווי ייצור ייעודיים. אך הן לא פתרו את בעיית המחסור בכוח אדם, מכיוון שהמחסורים מרוכזים בדיוק במשימות שזרועות רובוטיות מסורתיות אינן יכולות לטפל בהן.
זרועות רובוטיות מצטיינות בסביבות מובנות וצפויות שבהן המשימה מוגדרת במדויק וסביבת העבודה בנויה למטרה. הן פחות יעילות – ולעיתים קרובות לא מעשיות – עבור משימות הדורשות ניידות בין עמדות עבודה, מניפולציה של אובייקטים מגוונים בעלי צורות וגדלים משתנים, פעולה בסביבות המיועדות לבני אדם ולא למכונות, והסוג של זריזות הסתגלותית שעבודת ייצור שגרתית דורשת לעיתים קרובות.
אלו הן המשימות שבהן המחסור בכוח אדם פוגע הכי קשה:
- אריזת קצה קו, שבה יש לאסוף, לבדוק ולארוז מוצרים בגדלים משתנים.
- טיפול בחומרים, שבו יש להעביר רכיבים בין עמדות עבודה ברחבי רצפת המפעל.
- הרכבה קלה, שבה יש לכוון, להכניס ולאבטח חלקים בתיאום יד אנושי.
- בקרת איכות, שבה הערכה ויזואלית ומניפולציה פיזית הולכות יד ביד.
זהו הפער שרובוטים דמויי אדם נועדו למלא. גורם הצורה האנושי שלהם אומר שהם יכולים לפעול בחללים המיועדים לעובדים אנושיים, להשתמש בכלים המיועדים לידיים אנושיות, לנווט בנתיבים המיועדים לרגליים אנושיות, ולבצע משימות המיועדות לזריזות אנושית. הם אינם דורשים את תאי העבודה הייעודיים ואת שינויי התשתית שזרועות רובוטיות מסורתיות דורשות.
הנגשת רובוטים דמויי אדם ליצרנים הזקוקים להם ביותר
היצרנים המושפעים ביותר ממחסור בכוח אדם הם, באופן פרדוקסלי, אלה שהכי פחות מצוידים לפרוס רובוטים דמויי אדם בשיטות מסורתיות. ליצרן המעסיק חמישים עד חמש מאות עובדים אין צוות רובוטיקה. אין לו 100,000 אירו להוציא על אינטגרציה עבור כל פריסה. אין לו חודשים לחכות בזמן שמהנדסים חוזרים על פעולות ברצפת המפעל.
זו הסיבה שנגישות פלטפורמת הפריסה חשובה לא פחות מיכולת החומרה. הפריסה חייבת לבטל את הצורך במומחיות רובוטיקה בתוך המפעל, כך שמנהל התפעול – האדם שמבין את העבודה – יוכל פשוט למסור את המשימה במקום לכתוב תדריך תכנות. היא חייבת להשתמש בסימולציה מונעת בינה מלאכותית כדי להחליף חודשים של הנדסה ידנית בימים של הדרכה אוטומטית. היא חייבת להציע ליסינג במקום רכישה, כך שכל העלות תומר להוצאה תפעולית חודשית שתתאים למבנה התקציב הקיים. והיא חייבת לספק כלי ניהול צי שצוות התפעול הקיים יוכל להשתמש בהם באופן עצמאי, ללא תמיכה שוטפת ממומחים חיצוניים.
כאשר תנאים אלה מתקיימים, אוטומציה דמוית אדם הופכת נגישה ליצרנים הזקוקים לה ביותר – החברות הקטנות והבינוניות המהוות את עמוד השדרה של התעשייה האירופית ואשר פגיעות ביותר לכוחות הדמוגרפיים המניעים את משבר כוח האדם.
נתיב אימוץ מדורג
יצרנים השוקלים אוטומציה דמוית אדם אינם צריכים לשנות את כל פעילותם בן לילה. אסטרטגיית האימוץ היעילה ביותר היא מדורגת, מתחילה בקטן ומתרחבת בהתבסס על תוצאות מוכחות.
השלב הראשון הוא פריסת פיילוט של רובוט דמוי אדם אחד או שניים בעמדות בעלות ההשפעה הגבוהה ביותר והקשות ביותר לאיוש. המטרה אינה לאוטמט את כל המפעל אלא לאמת את הטכנולוגיה בסביבה הספציפית שלך, למדוד החזר השקעה אמיתי, ולבנות אמון בתוך צוות התפעול. שלב זה אורך בדרך כלל שנים עשר עד חמישה עשר שבועות מההערכה ועד העלייה לאוויר.
השלב השני מרחיב את הפריסה לעמדות נוספות באותו מתקן, תוך מינוף תהליכי העבודה, סביבות הסימולציה והידע התפעולי שנבנו במהלך הפיילוט. מכיוון שהתשתית כבר קיימת, הרובוטים הדמויי אדם השני והשלישי נפרסים מהר יותר באופן משמעותי מהראשון.
השלב השלישי מתרחב על פני משמרות, קווי ייצור, ואף מספר מתקנים. פלטפורמת ניהול הצי מבטיחה עקביות, והעלות השולית של כל יחידה נוספת ממשיכה לרדת ככל שספריית הנתונים ותהליכי העבודה גדלה.
גישה מדורגת זו מנהלת סיכונים תוך בניית היכולת הארגונית הנדרשת להרחבת אוטומציה דמוית אדם ביעילות. היצרנים שיתחילו את שלב 1 היום יתרחבו בשלב 3 בזמן שמתחריהם עדיין מעריכים אם להתחיל.