하드웨어 독립적인 로봇 공학: 휴머노이드 플랫폼에 갇히지 말아야 할 이유
100개 이상의 기업들이 휴머노이드 로봇을 개발하고 있습니다. 하나를 선택하는 것이 모든 것을 선택하는 것을 의미해서는 안 됩니다. 하드웨어 추상화가 귀사 로봇 소프트웨어의 가장 중요한 기능인 이유가 바로 여기에 있습니다.
Motion1 Inc. ·
파편화 문제
휴머노이드 로봇 시장은 자동화를 고려하는 모든 제조업체가 우려해야 할 속도로 파편화되고 있습니다. 현재 100개 이상의 OEM(Original Equipment Manufacturer)이 휴머노이드 로봇을 출하했거나 출하 준비 중이며, 각 로봇은 고유한 독점 소프트웨어 생태계, 제어 인터페이스, 프로그래밍 도구 및 유지보수 요구사항을 가지고 있습니다. 휴머노이드 자동화를 평가하는 제조업체에게 이러한 파편화는 첫 배포의 설렘 속에서 간과하기 쉬운 위험, 즉 벤더 종속(vendor lock-in)을 초래합니다.
이 문제를 이해하는 데 유용한 방법이 있습니다. 로봇은 몸체입니다. 물리적 AI는 몸체를 유용하게 만드는 부분입니다: 인지, 학습된 기술, 작업 모델 및 플릿 로직. 몸체는 계속 변화하고 저렴해질 것입니다. 지능 계층은 유지할 가치가 있는 자산이며, 바로 그렇기 때문에 하드웨어를 판매한 사람에게 속해서는 안 됩니다.
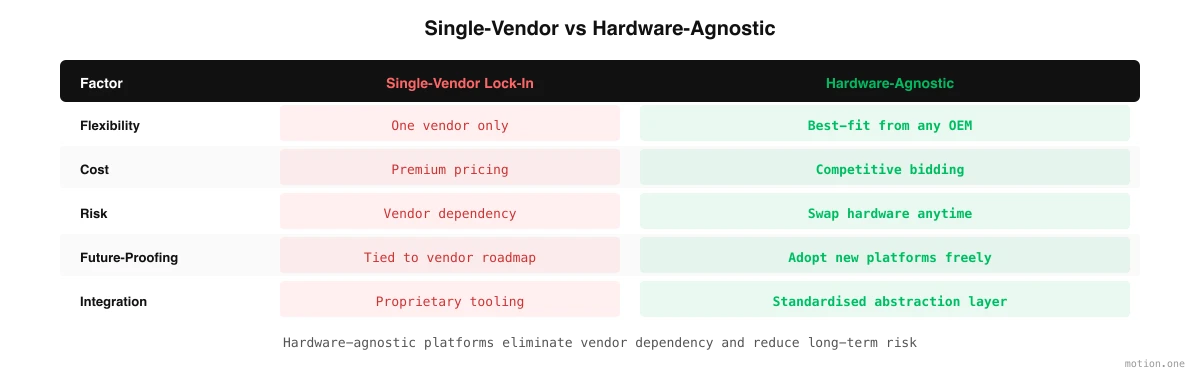
벤더 종속은 기업 기술 분야에서 익숙한 문제입니다. 독점 ERP 시스템, 독점 클라우드 플랫폼 또는 독점 산업 제어 시스템을 채택한 기업들은 전환 비용이 시간이 지남에 따라 복합적으로 증가한다는 사실을 종종 고통스럽게 깨달았습니다. 단일 벤더의 생태계 내에서 운영하는 기간이 길어질수록 워크플로우, 데이터, 교육 및 기관 지식이 해당 벤더의 특정 도구 및 인터페이스와 더욱 얽히게 됩니다. 결국, 더 좋거나 저렴한 대안이 나타나더라도 전환 비용이 너무 비싸져 사실상 불가능해집니다.
휴머노이드 로봇 공학도 같은 궤적을 따르고 있습니다. 모든 OEM은 폐쇄형 생태계(walled garden)를 구축하고 있습니다. 배포 소프트웨어가 한 제조업체에 묶여 있다면, 워크플로우는 이전되지 않습니다. 훈련 데이터는 이식성이 없습니다. 운영자의 기술은 벤더에 특화됩니다. 그리고 경쟁사로부터 더 좋고 저렴한 휴머노이드가 출시될 때(만약이 아니라 언젠가는), 처음부터 다시 시작하거나 열등한 하드웨어에 갇혀 있는 선택에 직면하게 됩니다.
하드웨어 독립성(Hardware-Agnostic)이 실제로 의미하는 것
하드웨어 독립적인 로봇 공학 플랫폼은 수행하고자 하는 작업과 이를 수행하는 특정 로봇 사이에 추상화 계층을 제공합니다. 무엇을 해야 하는지 설명하면, 플랫폼은 보유하고 있는 어떤 하드웨어에서든 이를 수행하는 방법을 결정합니다.
이러한 추상화는 제조업체의 운영 유연성과 총 소유 비용에 직접적인 영향을 미치는 몇 가지 실질적인 결과를 가져옵니다.
동일한 워크플로우가 다른 로봇에서 실행됩니다. 한 휴머노이드 모델에서 개발 및 검증된 패키징 워크플로우는 다른 제조업체의 다른 모델에서 실행되도록 조정될 수 있습니다. 무엇을 집을지, 어디에 놓을지, 어떻게 순서를 정할지 등 작업 논리는 보존됩니다. 관절 구성, 그리퍼 설계 및 센서 배치 차이를 고려하여 저수준 모터 명령만 변경됩니다.
다른 로봇 브랜드가 동일한 시설에서 나란히 작동할 수 있으며, 단일 대시보드를 통해 관리됩니다. 제조업체는 한 생산 라인에서 자재 취급을 위해 경량의 비용 효율적인 휴머노이드를 사용하고, 다른 라인에서는 팔레타이징을 위해 더 큰 페이로드 용량을 가진 고하중 모델을 사용할 수 있습니다. 두 로봇 모두 동일한 플릿 소프트웨어, 동일한 인터페이스, 동일한 분석 및 동일한 운영자 교육을 통해 관리됩니다.
하드웨어 업그레이드가 워크플로우 재교육을 필요로 하지 않습니다. 더 새롭고 더 나은 휴머노이드가 출시될 때(이 시장에서는 몇 달마다 발생합니다), 제조업체는 수개월간의 운영을 통해 개발 및 최적화된 워크플로우를 재구축할 필요 없이 리스 모델을 통해 플릿에 교체할 수 있습니다. 소프트웨어는 새로운 하드웨어에 적응합니다. 축적된 운영 지식은 보존됩니다.
추상화 계층의 작동 방식
하드웨어 독립성을 가능하게 하는 기술 아키텍처는 네 가지 개별 수준에서 작동하며, 각 수준은 기본 하드웨어와 다른 관계를 가집니다.
가장 상위에는 완전히 하드웨어 독립적인 작업 계층이 있습니다. 이곳에서 작업 자체가 포착됩니다: 운영 관리자가 무엇을 해야 하는지, 그리고 이미 작업을 수행하는 운영자들의 기록. 관절 각도, 모터 토크 또는 센서 사양에 대한 언급은 없으며, 오직 인간적인 용어로 표현된 원하는 결과만 있습니다.
그 아래에는 행동 계층이 있으며, AI 시스템은 작업을 일련의 행동으로 분해하고 시뮬레이션을 통해 일반화된 정책을 훈련합니다. 이 정책은 특정 로봇의 몸체가 어떻게 움직이는지에 대한 세부 사항을 인코딩하지 않고, 무엇을, 언제, 어떤 순서로 해야 하는지에 대한 논리인 워크플로우의 지능을 포착합니다.
번역 계층은 하드웨어 특이성이 나타나는 곳입니다. 일반화된 정책은 대상 로봇의 특정 운동학(자유도, 관절 한계, 속도 제약, 그리퍼 유형 및 센서 구성)에 매핑됩니다. 이 번역은 자동으로 이루어지며, 상위 계층을 수정하지 않고도 다른 로봇 모델에 대해 다시 실행할 수 있습니다.
가장 하위에는 실행 계층이 있으며, 저수준 모터 명령이 로봇의 액추에이터로 전송됩니다. 이 계층만이 진정으로 하드웨어에 종속되며, 제조업체 자체 펌웨어에 의해 처리됩니다.
핵심 통찰은 워크플로우의 지능(작업 논리, 의사 결정, 예외 처리)이 하드웨어 독립적인 상위 두 계층에 존재한다는 것입니다. 하위 두 계층만이 하드웨어와 접촉합니다. 이러한 분리가 워크플로우를 다른 로봇 모델 간에 이식 가능하게 만듭니다.
제조업체를 위한 전략적 시사점
하드웨어 독립성은 단순한 기술적 기능이 아닙니다. 이는 협상력, 기술 위험, 공급망 탄력성 및 장기적인 총 소유 비용에 영향을 미치는 전략적 선택입니다.
협상력은 아마도 가장 즉각적으로 체감할 수 있는 이점일 것입니다. OEM 간에 전환할 수 있는 제조업체는 단일 벤더에 종속된 제조업체와 비교하여 가격, 지원 및 계약 협상에서 근본적으로 다른 협상력을 가집니다. 워크플로우와 관리 인프라가 이식 가능하기 때문에 전환하겠다고 신뢰성 있게 위협할 수 있는 능력은 모든 하드웨어 공급업체와의 모든 대화를 변화시킵니다.
기술 위험은 선택권을 유지함으로써 관리됩니다. 휴머노이드 시장은 오늘날의 선도적인 하드웨어가 2년 이내에 구식이 될 수 있는 속도로 진화하고 있습니다. 하드웨어 독립적인 플랫폼은 워크플로우, 훈련 데이터, 운영자 기술 및 플릿 관리 인프라에 대한 투자가 하드웨어 전환에도 불구하고 유지되도록 보장합니다.
공급망 탄력성은 단일 제조업체의 생산 능력, 부품 공급 또는 사업 연속성에 의존하지 않을 때 향상됩니다. 단일 하드웨어 공급업체가 생산 지연, 부품 부족 또는 재정적 어려움을 겪는 경우, 하드웨어 독립적인 설정은 전체 자동화 인프라를 재구축할 필요 없이 대안을 조달할 수 있게 해줍니다.
결론은 이렇습니다: 100개 이상의 휴머노이드 제조업체가 있는 시장에서, 소프트웨어 플랫폼은 하드웨어 선택보다 더 중요한 장기적 결정입니다. 로봇은 계속해서 더 좋아지고 저렴해질 것입니다. 로봇을 운영에 연결하는 소프트웨어가 전략적 자산입니다. 전환, 혼합 및 업그레이드할 자유를 주는 플랫폼을 선택하십시오. 단일 벤더의 로드맵에 미래를 묶는 플랫폼이 아니라.