רובוטיקה בלתי תלויה בחומרה: מדוע הפלטפורמה ההומנואידית שלך לא צריכה לכלוא אותך
למעלה מ-100 חברות בונות רובוטים דמויי אדם. בחירה באחד מהם לא צריכה לגרור בחירה בכולם. הנה למה הפשטת חומרה היא התכונה החשובה ביותר בתוכנת הרובוטיקה שלכם.
Motion1 Inc. ·
בעיית הפיצול
שוק הרובוטיקה ההומנואידית מתפצל במהירות שאמורה להדאיג כל יצרן השוקל אוטומציה. למעלה ממאה יצרני ציוד מקורי (OEM) שולחים כעת או מתכוננים לשלוח רובוטים הומנואידיים, כל אחד עם מערכת אקולוגית קניינית משלו של תוכנה, ממשקי בקרה, כלי תכנות ודרישות תחזוקה. עבור יצרן המעריך אוטומציה הומנואידית, פיצול זה יוצר סיכון שקל להתעלם ממנו בהתרגשות של פריסה ראשונה: נעילת ספק (vendor lock-in).
יש דרך שימושית למסגר את הבעיה. הרובוט הוא הגוף. AI פיזי הוא החלק שהופך את הגוף לשימושי: התפיסה, המיומנויות הנלמדות, מודל המשימה והלוגיקה של הצי. גופים ימשיכו להשתנות ולהיות זולים יותר. שכבת הבינה היא הנכס ששווה לשמור עליו, וזו בדיוק הסיבה מדוע היא לא צריכה להיות שייכת למי שמכר לכם את החומרה.
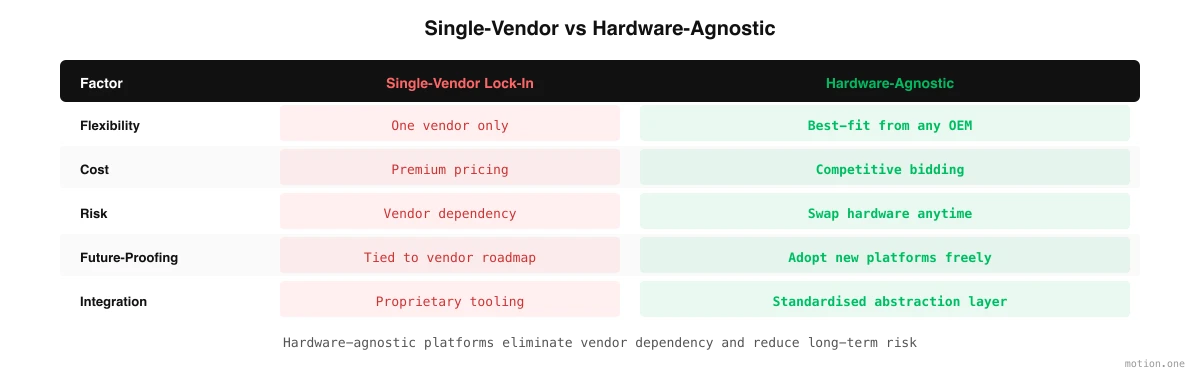
נעילת ספק (Vendor lock-in) היא בעיה מוכרת בטכנולוגיה ארגונית. חברות שאימצו מערכות ERP קנייניות, פלטפורמות ענן קנייניות או מערכות בקרה תעשייתיות קנייניות למדו – לעיתים קרובות בכאב – שעלויות המעבר מצטברות עם הזמן. ככל שאתם פועלים זמן רב יותר בתוך המערכת האקולוגית של ספק יחיד, כך זרימות העבודה, הנתונים, ההדרכה והידע המוסדי שלכם מסתבכים יותר עם הכלים והממשקים הספציפיים של אותו ספק. בסופו של דבר, המעבר הופך ליקר כל כך עד שהוא למעשה בלתי אפשרי, ללא קשר לשאלה אם יופיעו חלופות טובות או זולות יותר.
רובוטיקה הומנואידית עוקבת אחר אותה מסלול. כל OEM בונה "גן סגור" (walled garden). אם תוכנת הפריסה שלכם קשורה ליצרן אחד, זרימות העבודה שלכם אינן ניתנות להעברה. נתוני האימון שלכם אינם ניידים. מיומנויות המפעילים שלכם ספציפיות לספק. וכאשר – לא אם – רובוט הומנואידי טוב וזול יותר יישלח על ידי מתחרה, אתם עומדים בפני בחירה בין להתחיל הכל מאפס לבין להישאר נעולים בחומרה נחותה.
מה המשמעות האמיתית של "אגנוסטי לחומרה"
פלטפורמת רובוטיקה אגנוסטית לחומרה מספקת שכבת הפשטה בין המשימה שאתם רוצים לבצע לבין הרובוט הספציפי שמבצע אותה. אתם מתארים מה צריך לעשות. הפלטפורמה קובעת כיצד לעשות זאת על כל חומרה שיש לכם.
להפשטה זו יש מספר השלכות מעשיות המשפיעות ישירות על הגמישות התפעולית ועל העלות הכוללת של הבעלות (TCO) של יצרן.
אותה זרימת עבודה פועלת על רובוטים שונים. זרימת עבודה של אריזה שפותחה ואומתה על דגם הומנואידי אחד יכולה להיות מותאמת לפעול על דגם אחר מיצרן אחר. לוגיקת המשימה – מה לאסוף, היכן למקם, כיצד לרצף – נשמרת. רק פקודות המנוע ברמה נמוכה משתנות כדי להתאים להבדלים בתצורת המפרקים, עיצוב התופסן ומיקום החיישנים.
מותגי רובוטים שונים יכולים לפעול זה לצד זה באותו מתקן, מנוהלים באמצעות לוח מחוונים יחיד. יצרן עשוי להשתמש ברובוטים הומנואידיים קלים וחסכוניים לטיפול בחומרים בקו ייצור אחד ובדגמים כבדים יותר בעלי קיבולת מטען גדולה יותר לשינוע משטחים (palletising) באחר. שניהם מנוהלים באמצעות אותה תוכנת צי, עם אותו ממשק, אותה אנליטיקה ואותה הכשרת מפעילים.
שדרוג חומרה אינו דורש אימון מחדש של זרימות עבודה. כאשר רובוט הומנואידי חדש וטוב יותר נשלח – ובשוק זה, זה קורה כל כמה חודשים – היצרן יכול להחליף אותו בצי באמצעות מודל הליסינג מבלי לבנות מחדש את זרימות העבודה שפותחו ואופטימלו במשך חודשי פעילות. התוכנה מתאימה את עצמה לחומרה החדשה. הידע התפעולי שנצבר נשמר.
כיצד פועלת שכבת ההפשטה
הארכיטקטורה הטכנית המאפשרת אגנוסטיות לחומרה פועלת בארבע רמות נפרדות, שלכל אחת מהן יחס שונה לחומרה הבסיסית.
בראש נמצאת שכבת המשימה (task layer), שהיא בלתי תלויה לחלוטין בחומרה. כאן נלכדת העבודה עצמה: מה מנהל התפעול צריך שיבוצע, והקלטות של המפעילים שכבר עושים זאת. אין התייחסות לזוויות מפרקים, מומנטי מנוע או מפרטי חיישנים – רק לתוצאה הרצויה, במונחים אנושיים.
מתחת לכך נמצאת שכבת ההתנהגות (behaviour layer), שבה מערכת ה-AI מפרקת את המשימה לרצף פעולות ומאמנת מדיניות כללית באמצעות סימולציה. מדיניות זו לוכדת את האינטליגנציה של זרימת העבודה – את ההיגיון של מה לעשות, מתי ובאיזה סדר – מבלי לקודד את הפרטים הספציפיים של אופן תנועת גופו של רובוט מסוים.
שכבת התרגום (translation layer) היא המקום שבו נכנסת לתמונה ספציפיות החומרה. המדיניות הכללית ממופה לקינמטיקה הספציפית של רובוט היעד: דרגות החופש שלו, מגבלות המפרקים, אילוצי המהירות, סוג התופסן ותצורת החיישנים. תרגום זה מתרחש באופן אוטומטי וניתן להפעיל אותו מחדש עבור דגם רובוט אחר מבלי לשנות את השכבות שמעל.
בתחתית נמצאת שכבת הביצוע (execution layer), שבה נשלחות פקודות מנוע ברמה נמוכה למפעילים של הרובוט. זוהי השכבה היחידה שהיא באמת תלוית חומרה, והיא מטופלת על ידי הקושחה (firmware) של היצרן עצמו.
התובנה הקריטית היא שאינטליגנציית זרימת העבודה – לוגיקת המשימה, קבלת ההחלטות, הטיפול במקרי קצה – שוכנת בשתי השכבות העליונות, שהן בלתי תלויות בחומרה. רק שתי השכבות התחתונות נוגעות בחומרה. הפרדה זו היא מה שהופך זרימות עבודה לניידות בין דגמי רובוטים שונים.
ההשלכות האסטרטגיות עבור יצרנים
אגנוסטיות לחומרה אינה רק תכונה טכנית. זוהי בחירה אסטרטגית המשפיעה על כוח המיקוח, סיכון טכנולוגי, חוסן שרשרת האספקה ועלות הבעלות לטווח ארוך.
כוח מיקוח הוא אולי היתרון המוחשי ביותר באופן מיידי. ליצרן שיכול לעבור בין OEM-ים יש כוח מיקוח שונה באופן מהותי בתמחור, תמיכה ומשא ומתן על חוזים מאשר לזה שנעול לספק יחיד. היכולת לאיים באופן אמין במעבר – מכיוון שזרימות העבודה ותשתית הניהול שלכם ניתנות להעברה – משנה כל שיחה עם כל ספק חומרה.
סיכון טכנולוגי מנוהל על ידי שמירה על אופציונליות. שוק ההומנואידים מתפתח בקצב שבו החומרה המובילה של היום עשויה להיות מיושנת תוך שנתיים. פלטפורמה אגנוסטית לחומרה מבטיחה שההשקעה שלכם בזרימות עבודה, נתוני אימון, מיומנויות מפעילים ותשתית ניהול צי תשרוד מעברי חומרה.
חוסן שרשרת האספקה משתפר כאשר אינכם תלויים בכושר הייצור, אספקת הרכיבים או המשכיות עסקית של יצרן יחיד. אם ספק החומרה היחיד שלכם חווה עיכובים בייצור, מחסור ברכיבים או קשיים פיננסיים, הגדרה אגנוסטית לחומרה מאפשרת לכם למצוא חלופות מבלי לבנות מחדש את כל תשתית האוטומציה שלכם.
השורה התחתונה היא זו: בשוק עם למעלה ממאה יצרני הומנואידים, פלטפורמת התוכנה שלכם היא החלטה חשובה יותר לטווח ארוך מאשר בחירת החומרה שלכם. הרובוטים ימשיכו להשתפר ולהיות זולים יותר. התוכנה שמחברת אותם לפעילות שלכם היא הנכס האסטרטגי. בחרו פלטפורמה שמעניקה לכם חופש לעבור, לערבב ולשדרג – לא כזו שקושרת את עתידכם למפת הדרכים של ספק יחיד.