ハードウェア非依存ロボティクス:なぜヒューマノイドプラットフォームはあなたを囲い込むべきではないのか
100社以上の企業がヒューマノイドロボットを開発しています。1つを選択することが、そのすべてを選択することになってはいけません。ハードウェア抽象化がロボティクスソフトウェアの最も重要な機能である理由はここにあります。
Motion1 Inc. ·
細分化の問題
人型ロボット市場は、自動化を検討しているすべてのメーカーにとって懸念すべき速度で細分化が進んでいます。100社を超えるOEMが現在、それぞれ独自のプロプライエタリなソフトウェアエコシステム、制御インターフェース、プログラミングツール、およびメンテナンス要件を持つ人型ロボットを出荷中、または出荷準備を進めています。人型ロボットによる自動化を評価するメーカーにとって、この細分化は、最初の導入の興奮の中で見過ごされがちなリスク、すなわちベンダーロックインを生み出します。
この問題を捉える上で有用な方法があります。ロボットは「身体」です。フィジカルAIは、その身体を役立つものにする部分です。すなわち、知覚、学習されたスキル、タスクモデル、フリートロジックです。身体は変化し続け、より安価になっていくでしょう。インテリジェンス層こそが保持すべき資産であり、まさにそれがハードウェアを販売したベンダーに属すべきではない理由です。
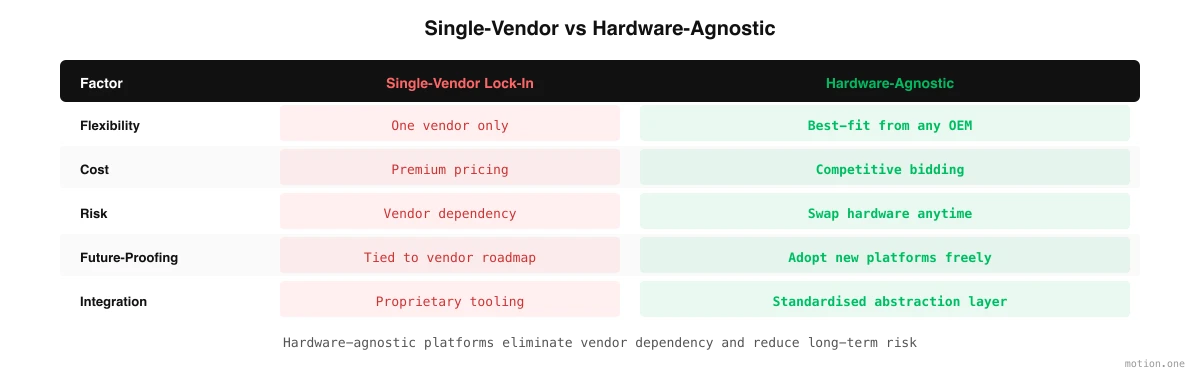
ベンダーロックインは、エンタープライズテクノロジーにおいてよく知られた問題です。プロプライエタリなERPシステム、プロプライエタリなクラウドプラットフォーム、またはプロプライエタリな産業用制御システムを採用した企業は、切り替えコストが時間とともに増大することを、しばしば痛みを伴いながら学びました。単一ベンダーのエコシステム内で運用する期間が長くなるほど、ワークフロー、データ、トレーニング、および組織の知識が、そのベンダー固有のツールやインターフェースと絡み合っていきます。最終的には、より優れた、あるいはより安価な代替品が登場したとしても、切り替えは事実上不可能になるほど高価になります。
人型ロボット工学も同じ軌跡をたどっています。すべてのOEMが「囲い込み」を行っています。導入ソフトウェアが1つのメーカーに縛られている場合、ワークフローは移行できません。トレーニングデータはポータブルではありません。オペレーターのスキルはベンダー固有のものになります。そして、競合他社からより優れた、より安価な人型ロボットが出荷された場合(「もし」ではなく「いつか」)、あなたはゼロからやり直すか、劣ったハードウェアにロックインされたままになるかの選択を迫られます。
ハードウェア非依存が実際に意味すること
ハードウェアに依存しないロボットプラットフォームは、実行したいタスクと、それを実行する特定のロボットとの間に抽象化レイヤーを提供します。あなたは「何をすべきか」を記述します。プラットフォームは、あなたが持つどのようなハードウェア上でも「どのようにそれを行うか」を決定します。
この抽象化には、メーカーの運用上の柔軟性と総所有コストに直接影響を与えるいくつかの実用的な結果があります。
同じワークフローが異なるロボットで実行されます。 ある人型ロボットモデルで開発・検証された梱包ワークフローは、異なるメーカーの異なるモデルで実行できるように適応させることができます。タスクロジック(何をピックアップするか、どこに配置するか、どのように順序付けるか)は保持されます。関節構成、グリッパー設計、センサー配置の違いを考慮するために、低レベルのモーターコマンドのみが変更されます。
異なるロボットブランドが同じ施設内で並行して稼働できます。 これらは単一のダッシュボードを通じて管理されます。メーカーは、ある生産ラインでは軽量で費用対効果の高い人型ロボットをマテリアルハンドリングに、別のラインではより大きなペイロード容量を持つ重作業用モデルをパレタイジングに使用するかもしれません。どちらも同じフリートソフトウェアを通じて、同じインターフェース、同じ分析、同じオペレーター研修で管理されます。
ハードウェアのアップグレードにワークフローの再トレーニングは不要です。 より新しく、より優れた人型ロボットが出荷された場合(この市場では数ヶ月ごとに発生します)、メーカーは数ヶ月間の運用で開発・最適化されたワークフローを再構築することなく、リースモデルを通じてフリートに組み込むことができます。ソフトウェアは新しいハードウェアに適応します。蓄積された運用知識は保持されます。
抽象化レイヤーの仕組み
ハードウェア非依存性を可能にする技術アーキテクチャは、それぞれが基盤となるハードウェアと異なる関係を持つ4つの異なるレベルで動作します。
最上位はタスクレイヤーであり、これは完全にハードウェアから独立しています。ここでは、作業そのものが捉えられます。すなわち、運用マネージャーが何を必要としているか、そしてすでにそれを実行しているオペレーターの記録です。関節角度、モーターのトルク、センサーの仕様への言及はなく、人間が理解できる言葉で望ましい結果のみが記述されます。
その下には行動レイヤーがあり、AIシステムがタスクを一連のアクションに分解し、シミュレーションを通じて汎用的なポリシーをトレーニングします。このポリシーは、特定のロボットの身体がどのように動くかという詳細をエンコードすることなく、ワークフローのインテリジェンス(何を、いつ、どのような順序で行うかというロジック)を捉えます。
翻訳レイヤーは、ハードウェアの特異性が登場する場所です。汎用的なポリシーは、ターゲットロボットの特定の運動学(自由度、関節制限、速度制約、グリッパータイプ、センサー構成)にマッピングされます。この翻訳は自動的に行われ、上位のレイヤーを変更することなく、異なるロボットモデルに対して再実行できます。
最下位は実行レイヤーであり、低レベルのモーターコマンドがロボットのアクチュエーターに送信されます。これは真にハードウェアに依存する唯一のレイヤーであり、メーカー独自のファームウェアによって処理されます。
重要な洞察は、ワークフローのインテリジェンス(タスクロジック、意思決定、エッジケース処理)が、ハードウェアに依存しない上位2つのレイヤーに存在するという点です。下位2つのレイヤーのみがハードウェアに触れます。この分離こそが、ワークフローを異なるロボットモデル間でポータブルにするものです。
メーカーにとっての戦略的意味合い
ハードウェア非依存性は、単なる技術的な機能ではありません。それは、交渉力、テクノロジーリスク、サプライチェーンの回復力、および長期的な総所有コストに影響を与える戦略的な選択です。
交渉力は、おそらく最も即座に実感できるメリットです。OEM間を切り替えることができるメーカーは、単一ベンダーにロックインされているメーカーとは、価格設定、サポート、契約交渉において根本的に異なる交渉力を持っています。ワークフローと管理インフラがポータブルであるため、切り替えを真剣に示唆できる能力は、すべてのハードウェアサプライヤーとのあらゆる会話を変えます。
テクノロジーリスクは、選択肢を維持することで管理されます。人型ロボット市場は、今日の主要なハードウェアが2年以内に陳腐化する可能性のある速度で進化しています。ハードウェア非依存プラットフォームは、ワークフロー、トレーニングデータ、オペレータースキル、およびフリート管理インフラへの投資がハードウェアの移行後も存続することを保証します。
サプライチェーンの回復力は、単一メーカーの生産能力、部品供給、または事業継続性に依存しない場合に向上します。唯一のハードウェアプロバイダーが生産遅延、部品不足、または財政的困難を経験した場合でも、ハードウェア非依存のセットアップにより、自動化インフラ全体を再構築することなく代替品を調達できます。
結論として、100社を超える人型ロボットメーカーが存在する市場において、ソフトウェアプラットフォームはハードウェアの選択よりも長期的に重要な決定事項です。ロボットは常に進化し、より安価になっていくでしょう。それらをあなたの運用に接続するソフトウェアこそが戦略的資産です。あなたの未来を単一ベンダーのロードマップに縛り付けるものではなく、切り替え、組み合わせ、アップグレードの自由を与えるプラットフォームを選択してください。